Порты не являются объектами наблюдения одного домена. Команде безопасности может потребоваться обнаружить малое судно, приближающееся к молу, служебное судно, входящее в ограниченное место швартовки, человека, перемещающегося между стеллажами с контейнерами, и низко летящий дрон, пролетая над кранами — иногда в одном и том же оперативном окне.
Эти цели не создают одинакового радарного отражения, не перемещаются по одной и той же траектории и не требуют одного и того же метода проверки. Поверхностный радар, оптимизированный для судов, не обеспечивает автоматически надежное трехмерное наблюдение за дронами, в то время как низковысотный радар может быть не самым эффективным сенсором для постоянного широкомасштабного мониторинга движения лодок и береговой линии.
Практическое решение — это многоуровневая система радиолокационного наблюдения порта, которая назначает каждому датчику определённую задачу, объединяет слежение и видео на одной платформе и проверяет весь рабочий процесс в условиях, близких к реальным. В этом руководстве объясняется, как проектировать и оценивать такую архитектуру, не рассматривая максимальную дальность как единственный критерий закупки.
Как обнаруживать малые суда и низколетящие дроны в сложной портовой обстановке
1. Почему порты требуют двойного наблюдения
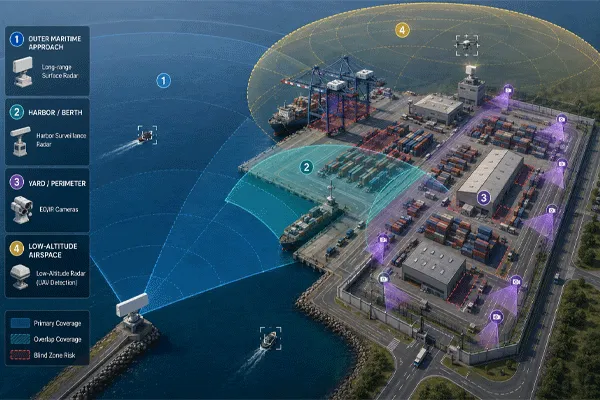
Безопасность порта функционирует в четырех взаимосвязанных пространствах: открытая вода, территории порта и причальные зоны, наземные площадки и периферийные зоны, а также низколетящее воздушное пространство над объектом. Каждое пространство создаёт разные проблемы с целями и помехами.
| Операционная зона |
Представительные цели |
Доминирующая трудность |
Основная цель наблюдения |
| Внешний морской подход |
Малые суда, рабочие лодки, приближающиеся суда |
Морские помехи, погода, большая дальность, низкая высота цели |
Раннее обнаружение и стабильное отслеживание судов |
| Гавань и причалы |
Служебные лодки, несанкционированные корабли, плавающие объекты |
Всплески, пришвартованные суда, волноломы, краны |
Отслеживание непрерывности в плотных и загроможденных водных районах |
| Двор и периметр |
Движение людей, транспортных средств, ворот и забора |
Контейнерные склады, техника, дорожное движение |
Обнаружение вторжений на основе зон и проверка с помощью камеры |
| Воздушное пространство на низкой высоте |
Мультикоптерные БПЛА, самолёты с неподвижным крылом БПЛА, птицы |
Засорение земли, краны, здания, колебания цели |
Трехмерное отслеживание, классификация и своевременное оповещение |
Система, следовательно, нуждается более чем в одной категории датчиков. Цель не в том, чтобы собрать наибольшее количество устройств; цель — устранить пробелы в покрытии между водой, землей и воздухом, избегая при этом повторяющихся сигналов тревоги и неясной ответственности оператора.
2. Почему портовая среда сложна для радаров и камер
Порт сочетает в себе динамический природный хаос с плотными искусственными сооружениями. Среда меняется в зависимости от сектора и времени суток, поэтому настройка, которая работает на открытом побережье, может не сработать, когда тот же радар смотрит в сторону причала, крана для контейнеров или дороги.
- Засоренность поверхности моря изменяется в зависимости от ветра, направления волн, состояния моря, дождя, брызг и угла падения.
- Крупные стальные сосуды, краны, заборы, резервуары и стопки контейнеров создают сильные отражения, зоны теней и эффекты многолучевости.
- Движущиеся машины, дорожное движение, вращающееся оборудование и следы могут конкурировать с слабыми целями или создавать помехи.
- Небольшие лодки могут давать слабые, нестабильные радары; медленные дроны могут накладываться на отражения от земли и активность птиц.
- Туман, дымка, контровый свет и ночные условия снижают видимость, в то время как дождь и атмосферные эффекты могут по-разному снижать эффективность радаров и EO/IR.
Для обсуждения радиолокационной физики см. руководство Midradar по обнаружению малых судов на фоне морских помех. Эта страница по-прежнему сосредоточена на более широкой архитектуре портовой системы и не повторяет тот анализ.
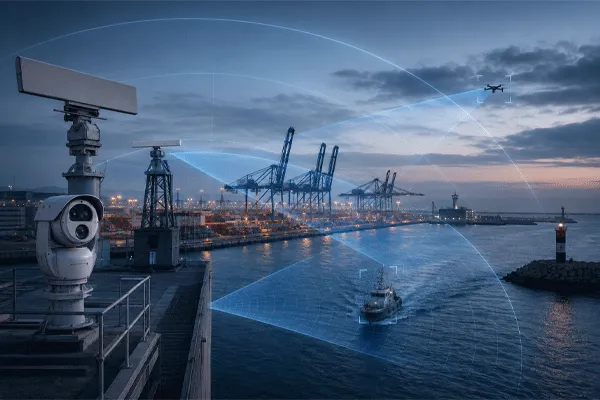
Рисунок 1. Иллюстративные слои покрытия порта. Это концепция планирования, а не прогноз покрытия конкретного места.
3. Радар наземного наблюдения и низковысотный радар выполняют разные задачи
Полезный документ закупки должен разделять требования к водной поверхности и воздушной сфере до выбора оборудования. «Обнаружение в воздухе, на суше и на море» в описании продукта само по себе не доказывает, что один радиолокатор обеспечит одинаковую эксплуатационную эффективность во всех трёх областях.
| Точка сравнения |
Радар наблюдения поверхности |
3D-радар низкой высоты |
| Основная целевая область |
Судна, малые суда, транспортные средства и персонал рядом с поверхностью |
БПЛА, птицы и другие низколетящие цели, требующие информации о высоте |
| Основной вывод |
Дальность, азимут, скорость, курс и стабильный поверхностный след |
Трехмерное положение, высота, скорость и воздушный маршрут |
| Геометрия покрытия |
Длинные горизонтальные сектора; линия видимости у поверхности |
Азимут плюс достаточное покрытие по углу возвышения и потолок по высоте |
| Важные факторы проектирования |
Морские помехи, минимальная скорость, маскировка побережья, радиолокационный горизонт |
RCS, высота, микродоплеровские или другие классификационные характеристики, помехи от зданий и кранов |
| Типичная операционная роль |
Мониторинг морских подходов и береговой линии на большой территории |
Осведомленность о воздушном пространстве на низкой высоте на местном уровне или по всему объекту |
| Неудача при неправильном применении |
Ассортимент ведущих судов может не означать наличие покрытия дронами |
Радар, ориентированный на дроны, может оставлять неэффективными или неполными морские сектора |
Следовательно, архитектура должна рассматривать поверхностный наблюдательный радар и радиолокационная система слежения на низкой высоте в качестве дополнительных сенсорных слоев. Общая платформа может объединять их выходные данные, но технические требования должны оставаться явными.
4. Определите полную цепочку обнаружения
Требования к безопасности порта не должны ограничиваться «обнаружить цель». Операционная цепочка имеет как минимум пять этапов, и сбой на любом из этапов может помешать полезному сигналу тревоги.
| Сцена |
Операционное значение |
Вопрос о принятии |
| Обнаружение |
Производится возврат, похожий на мишень. |
На каком расстоянии и при каких условиях цели и помех? |
| Инициация трека |
Повторяющиеся наблюдения объединяются в трек. |
Сколько сканирований и сколько времени требуется? |
| Стабильное отслеживание |
Идентичность, положение, скорость, курс и высота поддерживаются. |
Какие действия по потере и повторному захвату трека разрешены? |
| Классификация / проверка |
Система присваивает класс или сигналы EO/IR для подтверждения человеком. |
Могут ли операторы различать угрозу и птиц, волны, движение транспорта или разрешённую деятельность? |
| Сигнал тревоги и реакция |
Правила преобразуют проверенный трек в оперативное событие. |
Какая зона, направление, маршрут, скорость или расписание вызывает эскалацию? |
| Принцип закупки Стабильное сопровождение, наведение камеры и передача сигнализации обычно ценятся больше, чем одна дальняя отметка. Требуйте от поставщиков указания испытанного диапазона и критериев для каждого этапа. |
5. Постройте многослойную архитектуру сенсоров
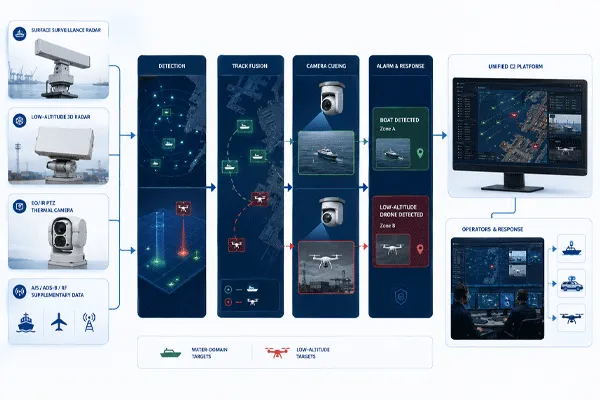
Слоистая архитектура назначает каждой компоненте одну основную задачу обнаружения и определяет, как объединяются данные. Типичная конфигурация порта может включать следующие элементы.
Внешний слой морского наблюдения
Дальний наземный радиолокатор наблюдения покрывает подходные каналы, границы якорных стоянок, подходы к волноломам и выбранные оффшорные сектора. Требования должны определять класс цели, маршрут, состояние моря, минимальную скорость и ожидания непрерывности трека — а не только дальность измерения прибора.
Внутренняя гавань и слой причалов
Может потребоваться второй сектор наземного радара или более локальная конфигурация радара там, где краны, пришвартованные суда, острова, пирсы или изогнутые береговые линии блокируют внешний датчик. Внутренний слой должен уделять приоритет минимальному диапазону, разрешению, поведению медленных целей и непрерывности при пересекающем движении.
Слой воздушного пространства низкой высоты
Трёхмерный низковысотный радар контролирует вероятные маршруты подлёта дронов над водой, логистическими складами, топливными хранилищами, административными зданиями и ограниченными причалами. При проектировании необходимо учитывать зоны покрытия по высоте, экранирование кранами и зданиями, высоту цели, частоту обновления и возможность поддерживать сопровождение во время маневрирования.
Слой проверки EO/IR
Видимые и тепловые камеры обеспечивают доказательства классификации, которые один только радар может не предоставить. Характеристики камеры должны быть оценены с учетом требуемого размера цели, угла обзора, атмосферных условий, стабилизации, скорости панорамирования и времени, доступного до того, как цель достигнет защищаемой зоны.
Кооперативные и дополнительные данные
Данные AIS, ADS-B, обнаружения радиочастот и контроля доступа могут добавить контекст, но их не следует рассматривать как замену независимому обнаружению. Кооперативные передатчики могут отсутствовать, быть отключены, неверны или не иметь отношения к исследуемой цели.
Единая командная платформа
Платформа должна отображать воздушные, водные и наземные маршруты на одной геопространственной основе, сопоставлять дублирующие отчеты, контролировать наведение EO/IR, применять правила сигнализации, записывать доказательства и отображать ясный статус работы для каждого подключенного датчика.
Если проект включает разрешённый рабочий процесс против БПЛА, используйте counter-UAV интегрированное решение против БПЛА как эталон смежной системы. Функции обнаружения, идентификации и реагирования должны оставаться отдельно определенными в коммерческом контексте.
Рисунок 2. Многоуровневая архитектура наблюдения порта от датчиков до оперативного реагирования.
Как обнаруживать малые суда и низколетящие дроны в сложной портовой обстановке
6. Проектное покрытие по эксплуатационной зоне, а не по ассортименту продукции
План покрытия должен начинаться с охраняемой территории и целевых маршрутов. Количество датчиков и места их установки являются результатами этого исследования, а не предположениями, зафиксированными в техническом описании продукта.
| Зона |
Зона для защиты |
Ключевое требование к дизайну |
Типичный риск слепой зоны |
| A — Внешний подход |
Подходные каналы, граница якорной стоянки, офшорная зона с ограничением |
Дальнодействующее отслеживание поверхности, радиогоризонт, характеристики работы в условиях волнения моря |
Маскировка крупного судна, кривизна, морские сооружения |
| B — Гавань / причал |
Причалы, бассейн, служебные каналы, отверстия в волноломе |
Минимальный диапазон, медленные цели, плотное разделение трасс |
Швартованные суда, краны, следы волн, многолучевость |
| C — Двор / периметр |
Контейнерный двор, ворота, топливные участки, склады |
Зоны вторжения на территорию и видеопроверка |
Стопки контейнеров, дороги, механизмы, временные сооружения |
| D — Воздушное пространство низкой высоты |
Водная набережная, краны, контрольные здания, зоны с ограниченным доступом для грузов |
3D отслеживание БПЛА, покрытие по высоте, быстрая наводка |
Тень журавля, крыши, разрешённые дроны, птицы |
Обследование участка должно фиксировать:
- координаты радара и камеры, высоты установки и конструктивные ограничения;
- маскировка рельефа, береговой линии, пирса, судна, крана и контейнерной стойки;
- слепые зоны ближнего поля и требуемое перекрытие между датчиками;
- целевое значение высоты и маршрута на нескольких дистанциях;
- питание, волокно, сеть, заземление, молния, коррозия и доступ для технического обслуживания;
- временные конфигурации порта, включая мобильные краны, сложенные контейнеры и посещающие крупные суда;
- разрешенное время реакции от первой оперативной трассы до визуального подтверждения.
Для наземных и прибрежных границ страницы по периметру защиты и наблюдению за границей и побережьем предоставляют контекст смежных применений, но эта статья должна оставаться сосредоточенной на многодоменной интеграции, специфичной для порта.
7. Наведение с радара на камеру должно проектироваться, а не приниматься как данность
Утверждение, что радар «поддерживает связь с PTZ», может означать только то, что координаты могут быть экспортированы. Надёжное автоматическое наведение требует полного канала данных и калибровки.
| Элемент интеграции |
Что должно быть определено |
| Система координат |
Широта/долгота, местная сетка, опорная высота и картографическая проекция должны быть согласованы. |
| Синхронизация времени |
Временные метки радара, камеры, сервера и платформы должны быть достаточно синхронизированы для прогнозирования движущихся целей. |
| Идентичность трека |
Платформа должна сохранять идентификаторы треков и управлять дублирующимися или объединенными треками между датчиками. |
| Задержка и предсказание |
Расчет сигнализации должен учитывать скорость обновления датчика, задержку сети, ускорение PTZ и движение цели. |
| Калибровка прицела |
Координаты радара, оптическая ось камеры, ориентация мачты и модель местности должны быть откалиброваны на месте. |
| Поле зрения и передача управления |
Камера должна иметь достаточное поле зрения, чтобы захватить цель до увеличения или передачи между подразделениями. |
| Приемочное испытание |
Ошибку сигнала, время усвоения, удержание цели и восстановление после сбоев следует измерять, а не описывать качественно. |
Предложение по системе должно определять, поставляет ли поставщик API, драйвер камеры, настроенный рабочий процесс или полностью введённую в эксплуатацию систему система слияния радара и зрения. Это не эквивалентные коммерческие сферы.
8. Управление ложными тревогами по домену и зоне
Одна глобальная настройка чувствительности редко подходит для порта. Контроль ложных срабатываний должен сочетать обработку сигналов датчиков с правилами, учитывающими местоположение, и рабочий процесс оператора.
| Домен |
Распространённый источник раздражения |
Подход к управлению |
| Поверхность воды |
Волны, дождевые клетки, корабельные следы, буйки, плавающий мусор |
Адаптивные карты загромождения, фильтры скорости/маршрута, пороги для конкретных зон, многократное подтверждение сканированием |
| Инфраструктура порта |
Краны, вращающиеся механизмы, движущиеся портальные краны, отражения больших судов |
Маски исключений, структурные карты, правила качества треков и периодическая перенастройка |
| Периметр земли |
Дорожное движение, авторизованные работники, растительность, погрузочное оборудование |
Виртуальные ограждения, расписания, правила направления и контекст управления доступом |
| Воздушное пространство на низкой высоте |
Птицы, разрешённые дроны, отражения от земли, погода |
Функции 3D-трекинга, поддержка классификации, проверка EO/IR и списки разрешённых полётов |
Низкий уровень ложных тревог не следует достигать путем повышения порогов до исчезновения слабых целей. Приемочные испытания должны измерять как пропущенные обнаружения, так и ложные тревоги во время типичных операций в порту.
Как обнаруживать малые суда и низколетящие дроны в сложной портовой обстановке
9. Пример логики конфигурации Midradar
| Примечание по конфигурации Следующая таблица является примером сопоставления продуктов, а не окончательным проектом сайта или гарантией производительности. Окончательный выбор требует определения целей, схемы покрытия, обследования сайта, объема интеграции и критериев приемки. |
| Операционная необходимость |
Элемент кандидата Midradar |
Основная роль |
Покупатель должен проверить |
| Широкий морской подход / прибрежный сектор |
Радар наблюдения за поверхностью MR-RDG50K |
Слой далекого радиуса действия для наблюдения за поверхностью и береговой линией |
Подтвердите постоянный канонический URL продукта перед публикацией; проверьте диапазон и геометрию сектора для конкретной цели. |
| Гавань, причал или среднепротяжённый прибрежный сектор |
Радар наземного наблюдения MR-RDG20K |
Поверхностные суда, малые суда и наземные/водные движущиеся цели |
Проверьте минимальный диапазон, карту препятствий, условия для медленных целей, перекрытие и размещение камеры. |
| Местное низковысотное воздушное пространство вокруг портовых объектов |
Текущая одобренная модель радара наблюдения на низкой высоте (кандидат MR-RDV05K; требуется проверка в день выпуска) |
3D обнаружение и отслеживание малых БПЛА и других целей на низкой высоте |
Не публикуйте и не размещайте ссылку на модель, пока страница продукта на английском языке и утвержденная спецификация не будут активны. Проверьте целевые RCS, высоту, уровень засоренности и обновите требования. |
| Визуальная проверка и доказательства |
MR-HTVC6511-2132 Длиннофокусная тепловизионная охранная камера |
Подтверждение цели днем/ночью, наведение с помощью радара и отслеживание PTZ |
Подтвердите требования к тепловому и видимому DRI, выбор объектива, скорость PTZ, стабилизацию, защиту от морской коррозии, протоколы и объем калибровки. |
| Единая оперативная картина |
Платформа Radar-Vision Fusion / C2 |
Отображение трека, установка сигнала, правила тревоги, доказательства и состояние устройства |
Определите API, модель лицензирования, кибербезопасность, роли пользователей, ведение журналов и ответственность за интеграцию с третьими сторонами. |
10. Определите границу интеграции и кибербезопасности
Предложение по наблюдению за портом должно определить, какая сторона поставляет сенсорную сеть, серверы, источник времени, систему управления видео, GIS, средства кибербезопасности и интерфейсы с существующей командной платформой. Совместимость протоколов не равнозначна завершенной интеграции. Контракт должен указывать владельца данных, роли пользователей, аутентификацию, шифрование, ведение журналов, резервное копирование конфигурации, ответственность за обновление программного обеспечения и процедуру восстановления после выхода из строя сенсора или сетевого соединения.
Требуется документация по управляемому интерфейсу и демонстрация от начала до конца с использованием предлагаемого радара, EO/IR полезной нагрузки, программного обеспечения управления и внешней платформы. Тест должен проверять преобразование координат, временные метки, идентичность трека, отображение сигналов тревоги, передачу видео и подтверждение оператором при реалистичных условиях задержки и пропускной способности.
11. Используйте проверку приемки на сайте, специфичную для порта
Приемка на объекте должна проверять всю рабочую цепочку, а не только включение отдельных датчиков. Определите типовые сценарии для лодок, дронов, транспортных средств и персонала; маршруты подхода; данные о состоянии моря и погоде; критерии обнаружения и стабильного сопровождения; периоды наблюдения ложных тревог; наведение камеры; ведение журнала событий; аварийное переключение; и рабочий процесс оператора. Записывайте исходные треки, видео, временные метки, файлы конфигурации и исключения, чтобы результат был проверяемым.
Распространенные ошибки в проектировании системы наблюдения за портом
- Использование одной фигуры максимального диапазона для малых лодок, больших судов и дронов без отдельных определений целей.
- Предполагая, что морской радар автоматически предоставляет надежные данные о высоте и классификации низко летящих БПЛА.
- Размещение всех датчиков на одной мачте без анализа взаимного маскирования, вибрации, доступа для обслуживания и геометрии камер.
- Игнорирование временных преград, создаваемых штабелями контейнеров, кранами и крупными приходящими судами.
- Рассмотрение обнаружения AIS, ADS-B или RF в качестве полной замены независимого радара и датчиков EO/IR.
- Accepting “Поддержка связи PTZбез осциллографа для тестирования интеграции, калибровки и сигнализации.
- Тестирование целей по одной в тихих условиях, игнорируя обычные плотные портовые операции.
- Сравнение стоимости оборудования без учёта серверов, программного обеспечения, лицензий, строительных работ, ввода в эксплуатацию и поддержки на протяжении жизненного цикла.
Заключение
Обнаружение малых судов и низколетящих дронов в порту — это не задача выбора одного радара. Это проблема покрытия, интеграции и операционного рабочего процесса на воде, суше и в воздухе.
Защищённая конструкция разделяет задачи наземного и воздушного наблюдения, использует EO/IR для визуальной проверки, объединяет траектории на единой платформе, контролирует ложные тревоги по зонам и проверяет всю цепочку через тест приемки на месте для конкретного портаПравильная конфигурация зависит от цели, геометрии объекта, высоты установки, времени отклика и границ интеграции — а не от наибольшего числа, указанного в техническом паспорте.
Запросить обзор покрытия порта и интеграции
Midradar может подготовить предварительную конфигурационную базу для портов, контейнерных терминалов, прибрежных объектов и офшорной инфраструктуры. Обеспечьте:
- карта сайта или координаты и границы охраняемой территории
- типы целей, размеры или ссылки на RCS и ожидаемые маршруты
- необходимое время предупреждения и порядок реагирования
- существующий радар, AIS, камеры, интерфейсы VMS, PSIM или VTS
- кандидатные точки установки сенсоров и камер
- экологические, коррозионные, энергетические и сетевые ограничения
- ожидания по приёмочным испытаниям и график проекта
Результат можно использовать для сопоставления количества датчиков, допущений по покрытию, объема интеграции и обязанностей по приемке на единых условиях. Обратитесь в Midradar для анализа проекта.
ЧАВО
Может ли один радар обнаруживать как малые лодки, так и дроны в порту?
Некоторые радары могут сообщать о целях в нескольких областях, но не следует предполагать, что один продукт обеспечивает равное оперативное покрытие для лодок и низколетящих дронов. Покупателям следует проверять дальность обнаружения специфических целей, покрытие по углу возвышения, выдаваемую высоту, условия наличия помех и критерии сопровождения для каждой области.
Почему часто требуется отдельный радиолокатор низкой высоты?
Радар низкой высоты обеспечивает трёхмерное воздушное слежение, включая определение высоты и достаточное покрытие по возвышению. Эти данные важны для поддержания треков дронов и наведения камер на краны, здания и другие вертикальные препятствия.
Достаточно ли AIS для обнаружения несанкционированных лодок?
Нет. AIS добавляет полезную информацию о совместной идентичности и рейсе, но он самостоятельно не обнаруживает суда, которые некоперативны, незарегистрированы, сообщают неверную информацию или слишком малы, чтобы нести необходимый передатчик.
Как порту следует сократить количество ложных срабатываний от волн и птиц?
Используйте обработку, специфичную для домена, и правила зон, затем проверяйте цели через поведение трека и EO/IR. Тест на приемку должен измерять помеховые сигналы и пропущенные обнаружения вместе, чтобы чувствительность не уменьшалась просто для того, чтобы количество тревог выглядело лучше.
Сколько радиолокационных установок нужно порту?
Количество зависит от формы побережья, структуры порта, целевых маршрутов, высоты установки, резервирования и допустимой зоны слепоты. Прежде чем установить количество датчиков, требуется чертеж покрытия для конкретного участка.


 11:24