Краткое резюме
Это руководство по требованиям к интерфейсу, а не руководство по выбору датчиков. В нём определяется, что должны обмениваться компонентами радара, КС и EO/IR и как должна тестироваться командная петля. Платформа управления и контроля против БПЛА получает треки целей, управляет идентификаторами и приоритетами, назначает устройства EO/IR, записывает доказательства и поддерживает авторизованные рабочие процессы реагирования. До заключения контракта проект должен зафиксировать модель данных треков, систему координат, отметку времени и метод синхронизации, команды управления устройствами, границы кибербезопасности, деградированное поведение и Доказательства FAT/SAT.
Платформа MR2000 компании Midradar предназначена для координации радаров, устройств обнаружения спектра, EO/IR и авторизованных устройств реагирования в единой рабочей среде. Подтвержденные функции включают централизованное управление устройствами и пользователями, отображение треков на карте, объединение треков из нескольких источников, наводку радар→EO/IR, мониторинг и воспроизведение видео, управление зонами тревоги, автономную работу и запись событий. Точная поддержка API, SDK, протоколов сторонних производителей и кибербезопасности зависит от выбранного продукта, версии программного обеспечения и обзора интерфейса проекта.
Ключевые вопросы, на которые отвечает это руководство
- Как радар интегрируется с Платформа управления БЛА противодействия?
- Какие поля трека, координаты и временные отметки должен предоставлять радар?
- Как следует определять правила координации, времени, управления устройствами и передачи управления?
- Что следует проверять при наведении с радара на оптико-электронные/ИК-системы и интеграции сторонних устройств?
- Какие доказательства FAT/SAT требуются перед эксплуатационным принятием?
Применимость, предположения и ограничения
Это руководство применяется к проектам, которые соединяют один или несколько радаров, РЧ- и EO/IR-датчиков с Midradar MR2000 или с системами C2, PSIM или VMS сторонних производителей. Оно представляет собой рамки требований и приемки, а не универсальную спецификацию интерфейса. Фактические протоколы передачи, поля сообщений, координаты, синхронизация, аутентификация и меры кибербезопасности должны быть зафиксированы для выбранной модели и версии программного обеспечения. Руководство предполагает, что заказчик может предоставить текущую топологию системы, документы по интерфейсам, геометрию объекта и согласованный рабочий процесс. Оно не устанавливает совместимость с конкретной сторонней платформой до завершения внедрения и тестирования совместимости.
1. Что должно быть достигнуто интеграцией C2
Интеграция C2 не считается завершенной, когда на карте появляется значок радара. Система должна сохранять смысл, временные характеристики и качество данных датчика от обнаружения до принятия решения оператором. Минимально она должна создавать стабильную идентификацию цели, преобразовывать позиции в общую систему координат, учитывать возраст данных, выбирать соответствующее EO/IR устройство, выдавать команду на наводку, получать обратную связь по позиции и отслеживанию, а также объединять полученные трек, видео и действия оператора в одно проверяемое событие.
Этот сквозной рабочий процесс важен, потому что проект может провалиться, даже если каждое отдельное устройство работает. Ошибка знака координаты может направить камеру в неправильном направлении. Несинхронизированные часы могут прикрепить видео к неправильной дорожке. Отсутствие сообщения о состоянии устройства может оставить оператора в неведении о том, что датчик отключен. Поэтому интеграция должна быть определена как системное поведение, а не как список интерфейсов продуктов.
2. Опорная архитектура
Практическая архитектура противодействия БЛА имеет пять уровней. Уровень сенсоров обнаруживает и измеряет цели. Уровень интерфейса и слияния адаптирует сообщения, объединяет координаты и время, фильтрует треки и связывает наблюдения. Уровень C2 отображает оперативную картину, применяет правила, управляет правами доступа и записывает решения. Уровень EO/IR и PTU выполняет визуальную проверку и отслеживание. Уровень доказательств и операций хранит треки, тревоги, видео, скриншоты, состояние устройств и действия операторов.
Ответственность должна быть явной. Midradar может предоставить слой радара, функции MR2000 C2, уточнение интерфейсов, специфичных для проекта, проверку геометрии, поддержку калибровки и интеграции. Когда используется сторонний C2, PSIM или VMS, владелец платформы обычно остается ответственным за его бизнес-логику, политику кибербезопасности и оркестрацию внешних систем, если в контракте не указано иное.
Для полного рабочего процесса системы ознакомьтесь с Midradar интегрированная архитектура противодействия БЛА
Иллюстративная эталонная архитектура; не является заявлением о соблюдении протокола
Матрица принятия интеграции C2
| Контрольный пункт |
Необходимые доказательства |
Фокус на принятии |
| Данные трека |
Версионированный МКБ, пример сообщений и словарь полей |
Жизненный цикл Track-ID, единицы измерения, нулевые значения, правила обновления и поведение при повторном подключении |
| Координаты |
Дата, эталон высоты, единицы измерения, северная конвенция и измеренные контрольные точки |
Остаточная ошибка по диапазону, азимуту и углу места |
| Время |
Архитектура часов и определение временной метки |
Смещение часов, возраст данных, сигнализация потери синхронизации и восстановление |
| Цикл подведения |
Команда, подтверждение, обратная связь PTU и видеодоказательства |
Время до первого попадания в цель в кадре, ошибка прицеливания и повторное обнаружение |
| Здоровье и недостатки |
Сигнал сердца, коды ошибок, версия и правила режима с пониженной производительностью |
Обнаружение, ведение журналов, безопасное деградирование и последовательность восстановления |
| Доказательства события |
Общий идентификатор события, связывающий треки, сигналы тревоги, видео и действия оператора |
Целостность, временная согласованность, экспорт и контроль доступа |
3. Минимальные требования к интерфейсу
Спецификация интерфейса должна определять поведение на транспортном и сетевом уровнях, поля трека-сообщения, систему координат, временные метки, состояние устройства, подтверждение команд, обработку ошибок, ведение журналов и управление версиями. Для полезного радарного трека обычно необходим идентификатор исходного сенсора, идентификатор трека, время измерения или обновления, положение, скорость, состояние трека и индикатор качества. Проекты также могут требовать классификацию, оценку ЭПР, степень уверенности, приоритет угрозы и информацию о ковариации или точности, но эти поля не следует считать обязательными, если они не документированы и не протестированы.
Синхронизация времени заслуживает отдельного внимания. Часы радара, системы управления и контроля (C2), PTU, камеры и рекордера необходимо сравнивать во время интеграции. В проекте следует определить метод синхронизации, допустимое смещение часов, сигнализацию о потере синхронизации и действия по восстановлению. NTP может быть подходящим для некоторых установок, в то время как системы с более высокой точностью или изолированные системы могут потребовать другого, специфического для проекта подхода.
Требования к интерфейсу управления противодействием БПЛА: данные о целях, синхронизация времени и указания EO/IR. (C2)
4. Наведение с радара на EO/IR
Система наведения с использованием радара на ЭО/ИК является функцией системы от начала до конца. Сначала радар устанавливает и обновляет трек цели. Слой интеграции преобразует цель в координатную систему, требуемую ПТУ, и прогнозирует линию визирования, когда задержка сети и обработки значительна. Затем C2 выдает абсолютную команду панорамирования/наклона или команду с координатами цели. ПТУ сообщает о положении и состоянии движения, в то время как полезная нагрузка ЭО/ИК предоставляет видео, состояние отслеживания и при необходимости результаты распознавания.
Эффективность обнаружения зависит от точности радара и характера обновления, преобразования координат, согласованности временных меток, задержки сети, Абсолютное позиционирование ПТУ, калибровка осевой линии, фокусное расстояние, структурный прогиб, нагрузка от ветра и движение цели. По этой причине такое заявление в брошюре, как «автоматическая связь», должно быть преобразовано в измеримые критерии приемки: время установления трассы, задержка команды, время до первого появления цели в кадре, ошибка положения цели в кадре, удержание сопровождения и восстановление после потери цели.
Проекты, сосредоточенные на обнаружении и визуальном подтверждении, могут рассмотреть Midradar’s систем комплексирования радиолокационных и оптических средств.
Для распределения ролей датчиков, логики связывания наблюдений и границ проверки продолжайте с Midradar’s Руководство по интеграции сенсоров противодействия БПЛА.
5. Подтверждённые функции MR2000 и элементы, специфичные для проекта
MR2000 обеспечивает единое управление радарами, спектральными детекторами, EO/IR и авторизованными реагирующими устройствами, с управлением пользователями и ролями, видеотрансляцией в реальном времени, локализацией целей, сигнализацией, идентификацией и отслеживанием, многоисточниковым слиянием, отображением на карте, навигацией радара к EO/IR, синхронизированным воспроизведением, электронными ограждениями и автономной работой. Эти функции предоставляют реальную программную основу для обсуждений на уровне системы с интеграторами.
Однако точная поддержка REST, WebSocket, бинарных сообщений, SDK, ASTERIX, SAPIENT, ONVIF или других протоколов должна указываться только после того, как будут определены требуемая версия, набор сообщений, роль устройства и область применения. Правильное коммерческое заявление заключается в том, что интеграцию, специфичную для проекта, можно оценить с учетом обзора протокола, полей данных, кибербезопасности и совместимости.
6. Приемка FAT/SAT
Приемка должна охватывать нормальную работу и ухудшенные условия. Рекомендуемые испытания включают запуск и повторное подключение, проверку сообщений по полям, сравнение часов и моделирование потери синхронизации, проверку координат в измеренных контрольных точках, полностью автоматическое захватывание радаром камеры, приоритизация нескольких целей, отключение устройств, экспорт событий и восстановление после сбоя.
Контракт должен определять объект тестирования, маршрут, конфигурацию системы, метод измерения, формат подтверждающих данных, пороги прохождения/неуспеха и процедуру повторного тестирования. Фиксированные универсальные пороги не должны копироваться из маркетинговых материалов. Они должны быть согласованы для выбранного радара, сети, ПТУ, полезной нагрузки, объекта и процедуры эксплуатации.
Используйте ресурсы Midradar по оценка сайта и поддержка интеграции для проектно-специфической инженерии.
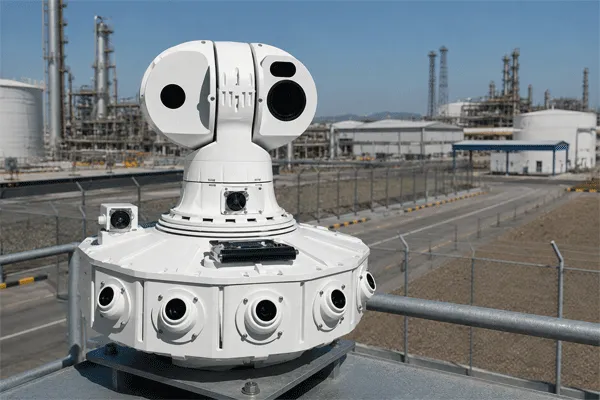
Требования к интерфейсу управления противодействием БПЛА: данные о целях, синхронизация времени и указания EO/IR. (C2)
Заключение и призыв к действию
Проект противодействия БПЛА должен рассматривать интеграцию системы управления и контроля (C2) как управляемый инженерный объем работ, а не как общее утверждение о совместимости. Решающими вопросами являются: остаются ли данные о цели значимыми между системами, может ли EO/IR-устройство захватывать предназначенную цель, могут ли операторы понимать и проверять событие, и определено ли поведение при сбоях.
Для предварительного обзора интерфейса Midradar предоставьте типы целей, карту площадки, требуемое покрытие, выбранный радар, существующие C2 или VMS, модели EO/IR и PTU, доступные документы по интерфейсу, требования к координатам и времени, ограничения по кибербезопасности и планируемые условия FAT/SAT.
ЧАВО
Интегрирует ли MR2000 радар, РЧ и оптико-электронные/инфракрасные устройства?
MR2000 предназначен для единого управления и координации радаров, устройств спектрального обнаружения, EO/IR и авторизованных устройств реагирования. Точная интеграция сторонних устройств подтверждается посредством проверки интерфейса проекта.
Поддерживает ли Midradar какую-либо платформу C2?
Не следует делать заявления о универсальной совместимости. Интеграцию C2, PSIM или VMS, специфичную для проекта, можно оценить после того, как будут определены необходимые протокол, поля, безопасность и критерии приемки.
Какой самый важный показатель принятия сигналов?
Нет единого показателя. Проекты должны измерять непрерывность отслеживания, актуальность данных, задержку команд, время до первого появления цели в кадре, ошибку наведения, удержание отслеживания и восстановление после потери.
Какие данные радар должен передавать на платформу управления и контроля (C2)?
Как минимум, определите идентификатор сенсора, идентификатор трека, временные метки, позицию, скорость, состояние трека, качество, поведение при обновлении и состояние устройства. Точный набор полей и кодирование должны быть подтверждены в проектном ICD.
Как следует подтвердить совместимость устройств сторонних производителей?
Зафиксируйте модель и версию программного обеспечения, просмотрите протокол и поля, подключите представительное оборудование, протестируйте нормальные и ухудшенные условия и зафиксируйте результат в доказательствах FAT/SAT.


 09:04