Покупка системы обнаружения дронов или радара наблюдения на низкой высоте является проектом приобретения возможностей, а не упражнением по выбору из каталога. Покупатель должен преобразовать угрозу, местоположение и рабочий процесс реагирования в измеримые требования к обнаружению, слежению, проверке, интеграции и приёмке.
Те же термины из брошюры — «обнаружение дронов на 360 градусов», «классификация ИИ» и «связь радар-камера» — могут описывать принципиально разные границы проекта. Поэтому обоснованный документ по закупке указывает требуемые возможности, доказательства, интерфейсы и результаты поставки, вместо того чтобы полагаться на заголовочные спецификации.
Начинайте с требуемого рабочего результата, а не с предпочитаемой модели радара или оценки поставщика. Определите концепцию операций (CONOPS), назначьте каждой сенсорной системе роль, зафиксируйте требования к данным и интерфейсам, спроектируйте покрытие, установите порядок предоставления доказательств, спланируйте полевые испытания и согласуйте критерии приемки до выпуска контролируемого RFI или RFP. Коммерческое сравнение относится к отдельной стадии сравнения предложений после получения соответствующих ответов.
Все еще определяете класс покрытия? Сначала используйте руководство по выбору низковысотных обзорных радаров Midradar, чтобы разделить потребности в локальном, общезаводском и дальнем покрытии; затем вернитесь к этому руководству, чтобы написать технические, интерфейсные, тестовые и приемочные требования.
Этот путеводитель сосредоточен на обнаружении, отслеживании, поддержке идентификации и интеграции систем. Законы, регулирующие радиомониторинг, перехват коммуникаций, глушение, подделку сигналов, захват или физическое устранение, различаются в зависимости от юрисдикции. Полномочия по обнаружению и полномочия по устранению различны. Покупателям следует получить местное юридическое, авиационное, спектральное и безопасность одобрение перед приобретением или активацией любой функции реагирования.
Руководство FAA по обнаружению, смягчению последствий и реагированию на UAS в аэропортах иллюстрирует, почему техническое развертывание должно быть согласовано с авиационными, электромагнитными помехами и законодательными требованиями. Тот же принцип применяется и на глобальном уровне: местные одобрения должны быть включены в план закупок, а не рассматриваться постфактум.
??????????? ?? ??????? ??????? ??? ??????????? ?????? ? ?????????? ?? ?????? ?????? (2026)
1. Определите границы закупки перед написанием спецификаций
Первый вопрос при закупке не «Какой радар нам купить?» А «Какую возможность мы приобретаем?» Ответ должен указывать, где система начинается и заканчивается.
| Граница приобретения |
Типичный охват |
Что Покупатель Все Еще Должен Предоставить |
| Датчик обнаружения |
Радар или датчик RF, локальное программное обеспечение и вывод трека |
Проектирование покрытия, датчик проверки, рабочий процесс C2, интеграция, процедура реагирования |
| Система обнаружения и отслеживания |
Один или несколько датчиков, управление треками, оповещения и отображение событий |
Визуальное подтверждение, интеграция с внешними платформами, полномочия для ответа и стандартные операционные процедуры (СОП) |
| система DTI |
Рабочий процесс обнаружения, отслеживания и поддержки идентификации с использованием радара, RF и/или EO/IR |
Оценка угроз, решение оператора, политика в отношении доказательств и уполномоченный ответ |
| Интегрированное решение C-UAS |
Датчики, слияние, C2, интерфейсы отклика, ведение журнала и поддержка |
Юридическое разрешение, правила ведения боевых действий, управление и независимое принятие |
Покупатель также должен разделить три разных выхода:
- Обнаружение: доказательство того, что объект или сигнал присутствует в контролируемой области.
- Отслеживание: коррелированная по времени оценка положения, скорости, направления и истории траектории.
- Поддержка идентификации: информация, которая помогает оператору оценить объект, например изображения EO/IR, атрибуты RF, данные удаленной идентификации или уверенность в классификации.
Сигнал датчика не устанавливает враждебные намерения. Система может поддерживать ситуационную осведомленность и принятие решений, но организация должна определить, кто рассматривает доказательства, кто присваивает уровень угрозы и кто имеет полномочия реагировать.
2. Постройте модель угроз и концепцию эксплуатации
Модель угроз определяет, что должно быть наблюдаемо. Операционная концепция, или CONOPS, определяет, как организация будет использовать информацию. Оба являются необходимыми, прежде чем спецификации производительности могут иметь смысл.
| Элемент требования |
Определение покупателя |
Почему это меняет дизайн |
| Защищённый актив |
Взлётно-посадочная полоса, терминал, электроподстанция, нефтехранилище, порт, тюрьма, пограничный сектор или общественное место |
Определяет границы покрытия, последствия пропущенного обнаружения и приоритеты реагирования |
| Набор целей |
Мультикоптер, самолет с неподвижным крылом БПЛА, FPV-платформа, птица, вертолет, транспортное средство или человек |
Изменяет требования к эффективной площади рассеяния радара, скорости, высоте, маневренности и классификации |
| Целевое поведение |
Наведение на месте, медленный подход, следование рельефу, высокоскоростной транзит, рой или бесшумный маршрут RF |
Изменяет фильтры низкой скорости, частоту обновления, ёмкость трека и комбинацию датчиков |
| Рабочая среда |
Городская, промышленная, пустынная, прибрежная, горная, лесная или аэропортовая среда |
Изменяет засоренность, многолучевость, линию прямой видимости, воздействие погоды и ограничения спектра |
| Необходимое время предупреждения |
Время, необходимое для проверки, эскалации и реакции |
Преобразует время оперативного реагирования в практическое требование к дальности обнаружения |
| Порядок реагирования |
Наблюдайте, проверяйте, уведомляйте, отправляйте, записывайте или активируйте разрешённое контрмеры |
Определяет функции C2, задержку, доказательства, разрешения и требования к аудиту |
| Цель доступности |
Часы работы, разрешенное время простоя и окна обслуживания |
Определяет избыточность, запчасти, поддержку и стоимость жизненного цикла |
Покупатель должен определять цели с помощью тестируемого описания, а не общего ярлыка. «Малый дрон» недостаточно. Полезное требование определяет типичную цель, полезную нагрузку или конфигурацию, режим полета, диапазон скорости, диапазон высоты, направление подхода и метод испытания. Когда используется значение ЭПР, поставщик должен объяснить, как оно было получено и является ли оно измеренным, смоделированным или предполагаемым значением.
Время предупреждения также должно рассчитываться обратно от процесса реагирования. Если операторам требуется время, чтобы подтвердить объект, уведомить уполномоченный орган и развернуть команду реагирования, требование к обнаружению должно обеспечивать поддержку этого общего времени при соответствующей скорости сближения. Номинальная максимальная дальность, которая не обеспечивает непрерывного отслеживания или визуальной передачи, не является оперативным требованием.
3. Выберите архитектуру по роли сенсора
Ни одна сенсорная технология не наблюдает каждый аспект событий на малой высоте. Надежная архитектура назначает каждой входной информации определенную роль и объясняет, как данные коррелируют. Приобретение многосенсорной системы не должно приводить к нескольким независимым сигналам тревоги.
| Слой датчика или данных |
Основной вклад |
Ключевое ограничение для теста |
| Обзорный радар |
Обнаруживает физические объекты и предоставляет информацию о дальности, направлении, скорости и непрерывности траектории независимо от излучений канала управления |
Засоренность, прямая видимость, минимальная скорость, характеристики при работе с малой целью и уверенность в классификации |
| Обнаружение RF |
Наблюдает совместимые управляющие, телеметрические или видео-сигналы и может предоставлять контекст протокола или контроллера |
Нельзя предполагать, что может обнаруживать автономные, незнакомые, низкомощные или не излучающие цели |
| камера EO/IR |
Обеспечивает визуальное или тепловое подтверждение, изображение и процесс записи доказательств |
Требует прямой видимости; эффективность зависит от оптики, атмосферы, контраста цели и точности наведения |
| Удалённая идентификация / данные воздушного пространства |
Предоставляет контекст совместной идентификации или авторизации, где это возможно |
Покрытие, соблюдение и доступность данных различаются; отсутствие данных не является доказательством враждебности |
| Акустический датчик |
Может обеспечивать локальное пассивное обнаружение или указания направления в выбранных средах |
Дальность и надежность чувствительны к ветру, технике, трафику и фоновому шуму |
| Платформа Fusion и C2 |
Нормализует входные данные, коррелирует треки, устанавливает приоритеты для оповещений, управляет камерами и записывает события |
Плохая синхронизация времени, преобразование координат или дисциплина интерфейса могут подорвать всю систему |
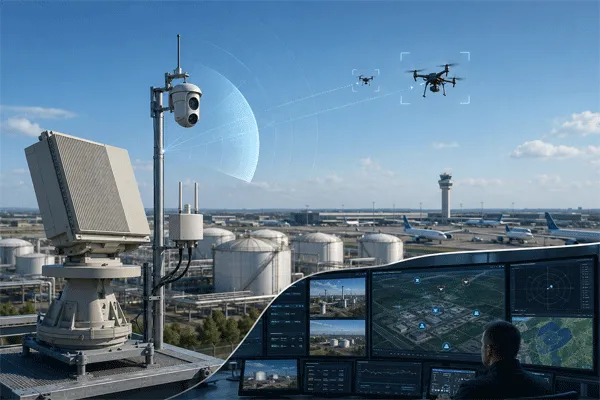
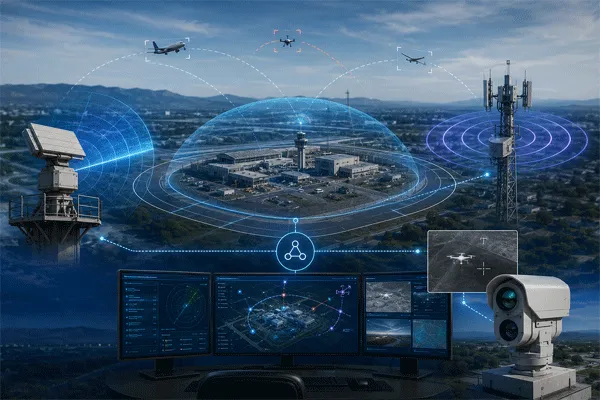
Радар обычно выбирается в качестве слоя физического обнаружения на большой территории, когда покупателю необходимо наблюдать за объектами, которые могут не передавать распознаваемый сигнал RF. Слежение за сигналом RF может добавить контекст сигнала. EO/IR поддерживает визуальную проверку и предоставление доказательств. Совместные данные о воздушном пространстве могут уменьшить неопределенность, связанную с разрешенной деятельностью. Правильная комбинация зависит от модели угроз и условий эксплуатации; она не должна фиксироваться с помощью универсального продуктового пакета.
Для системного представления о том, как могут быть организованы уровни, см. интегрированная архитектура противодействия БЛА. Для проектов, ориентированных на обнаружение и визуальную верификацию без слоя смягчения, портфель слияния радара и зрениядает более релевантный путь.
Открытые интерфейсы снижают зависимость от одного поставщика. Архитектура автономных датчиков SAPIENT Министерства обороны Великобритании является одним из примеров общедоступного подхода к подключению модулей датчиков, слияния данных и принятия решений. Покупателю не нужно требовать использование SAPIENT в каждом проекте, но следует требовать документированные структуры сообщений, тестируемые интерфейсы и ответственность за интеграцию.
??????????? ?? ??????? ??????? ??? ??????????? ?????? ? ?????????? ?? ?????? ?????? (2026)
4. Требования к радарам для обнаружения дронов: что следует указывать
Закупку радаров следует различать по спецификациям продукта и гарантиям проекта. Технический паспорт описывает продукт при указанных условиях. Требование проекта определяет характеристики, которые должны быть продемонстрированы для цели покупателя, места и метода испытаний.
4.1 Целеспецифичное обнаружение и стабильное отслеживание
Требуются отдельные значения для первого обнаружения, инициации слежения, подтверждённого слежения и стабильного слежения. Кратковременное обнаружение не эквивалентно рабочему слежению. Наведение камеры и принятие решений о сигнале тревоги обычно зависят от непрерывности слежения, качества координат и предсказуемых обновлений.
Каждый указанный диапазон должен определять представительную цель, высоту, скорость, аспект, условия окружающей среды, вероятность или условие уверенности, а также указывать, является ли значение смоделированным, проверенным в лаборатории или демонстрируемым в полевых условиях. Избегайте установления единого универсального ориентира ЭПР для всех классов целей; используйте определённую покупателем эталонную цель и согласованный профиль испытаний.
4.2 Геометрия покрытия и слепые зоны
Одного только диапазона недостаточно для описания покрытия. Поставщик должен определить покрытие по азимуту, покрытие по углу места, минимальный диапазон, максимальный инструментируемый диапазон, покрытие по высоте на соответствующих расстояниях, маскирование рельефом, маскирование сооружениями, перекрытие между датчиками и количество необходимых единиц. Чертеж покрытия для конкретного участка должен показывать предположения и исключенные зоны.
4.3 Частота обновления, задержка и качество отслеживания
Покупатель должен указать интервал выдачи трека, задержку оповещения от конца до конца, метод синхронизации времени и возраст данных, передаваемых внешним системам. Частота обновления должна оцениваться с учетом целевой скорости, маневра и угла обзора камеры. Требование заключается не просто в самой быстрой заявленной сканирующей способности; это используемый трек, предоставляемый с известной задержкой и точностью.
4.4 Загромождение, Ложные срабатывания и Классификация
Требования к ложным срабатываниям должны быть привязаны к месту, режиму работы и периоду измерений. Универсальный порог «сигналов тревоги в час» не имеет достоверности без определения птиц, транспортных средств, погоды, вращающегося оборудования, разрешенных зон и настроек оператора. Требуйте от поставщика указания, как учитываются ложные срабатывания, как представляется степень уверенности классификации и как меняется производительность при ужесточении фильтров.
4.5 Мониторинг ёмкости, данных и состояния здоровья
Укажите одновременную пропускную способность треков в предложенной конфигурации, а не теоретический максимальный показатель программного обеспечения. Требуются уникальные идентификаторы треков, поля качества или степени уверенности, состояние датчиков, сигналы неисправностей, статус синхронизации времени, журналы событий и функции экспорта. Платформа C2 должна показывать, когда уверенность снизилась, а не отображать все треки как одинаково надежные.
| Требование по радару |
Минимальный ответ поставщика |
| Целевые ориентиры |
Описание цели, конфигурация, базовый ЭПР представителя, если используется, скорость, высота и геометрия захода |
| Сцены выступлений |
Первое обнаружение, инициирование трека, подтвержденный трек и диапазон стабильного отслеживания |
| Покрытие |
Азимут, возвышение, минимальная дальность, покрытие по высоте, мёртвые зоны и требуемое количество датчиков |
| Отслеживать вывод |
Интервал обновления, задержка, система координат, точность, скорость, надежность трека и временная метка |
| Производительность засорения |
Предположения о сайте, метод подавления, минимальная обнаруживаемая скорость и влияние фильтрации |
| Классификация |
Поддерживаемые классы, вывод доверия, обработка неизвестных классов и метод проверки полей |
| Вместимость |
Постоянные одновременные дорожки в указанном режиме сканирования и скорости вывода |
| Окружающая среда |
Рабочая температура, степень защищенности от проникновения, ветер, молния, солевой туман, пыль и доказательства соответствия электромагнитной совместимости, где применимо |
| Техническое обслуживание |
Потребности в калибровке, профилактическое обслуживание, расходные материалы, запчасти и удаленная диагностика |
Используйте ресурсы Midradar по портфель радиолокационных систем наблюдения низкой высоты чтобы определить возможные классы продуктов. Краткий список продуктов должен соответствовать исследованию требований и охвата; он не должен заменять их. Для более широкого сравнения семейств используйте текущий каталог радаров.
5. Укажите интеграцию перед выбором оборудования
Сбой интеграции обычно вызывается неопределёнными обязанностями, а не отсутствием сетевого порта. «API доступен» не подтверждает, что поставщик предоставит данные, документацию, преобразование координат, драйвер камеры, средства кибербезопасности и приёмочные испытания, необходимые для эксплуатационной системы.
| Область интеграции |
Требование заморозить до награждения |
| Интерфейс дорожки |
Формат сообщения, определения полей, единицы измерения, система координат, метки времени, частота обновления и показатели качества |
| Синхронизация времени |
NTP/PTP или другой метод, допустимое отклонение, сигнализация о потере синхронизации и поведение при ухудшении качества времени |
| EO/IR сигнализация |
Преобразование координат, модель местности, драйвер камеры, управление предустановками, калибровка, задержка и принятие цели в кадре |
| Интеграция видео |
Поддерживаемые потоки, метаданные, запись, хранение доказательств, права пользователей и ответственность VMS/PSIM |
| Состояние системы |
Сигнал сердцебиения, статус датчика, коды ошибок, статус соединения, статус хранения и удаленный доступ к диагностике |
| Кибербезопасность |
Сегментация сети, аутентификация, доступ на основе ролей, шифрование, политика обновлений, ведение журналов и обработка уязвимостей |
| Право собственности на данные |
Кто владеет треками, изображениями, журналами, конфигурацией и обученными моделями; формат экспорта и срок хранения |
| Управление изменениями |
Версионирование интерфейса, обратная совместимость, тестовая среда и процесс обновления программного обеспечения |
Аэропортовые интерфейсы требуют особой дисциплины. Стандарты ASTERIX или другие авиационные форматы данных должны указываться только тогда, когда у проекта есть определённый операционный потребитель и согласованная категория, набор полей и ответственность. Само по себе название протокола не является проектированием интеграции.
Покупатель должен запрашивать документы по интерфейсу во время технической оценки, а не после покупки. Если полная собственническая документация не может быть предоставлена, поставщик все равно должен предоставить контролируемую спецификацию интерфейса, примеры сообщений, обработку ошибок, инструменты тестирования и демонстрацию работы с предлагаемой внешней платформой.
6. Требовать обследование сайта и проектирование покрытия
Бюджетное предложение может начинаться с карты, но исходные данные для закупок должны указывать, какие входные данные площадки одобрены, кто их владеет и какие предположения остаются предварительными. Покупатель не должен требовать от поставщиков гарантировать покрытие против неопределённой или изменяющейся геометрии.
На этапе закупки требуется четыре контролируемых результата проектирования:
- контролируемая геопространственная базовая карта, показывающая защищенные объекты, целевые коридоры и опорные координаты/высоты;
- кандидатные местоположения датчиков с ограничениями по монтажу, доступу, инфраструктуре и нерешенными рисками конструкции;
- реестр предположений, охватывающий маскирование, засорение, окружающую среду, условия RF и любые данные, еще не проверенные на месте;
- пакет охвата и ответственности, определяющий области перекрытия, остаточные незакрытые зоны, необходимые строительные работы и сторону, ответственную за каждый результат.
Пакет проектной документации должен находиться под контролем версий и быть утверждённым до того, как котировки будут считаться сопоставимыми. Любое последующее изменение высоты датчика, конструкции, защищаемой границы или допущений по интерфейсу должно инициировать документированную проверку охвата и стоимости.
7. Разделите проект RFP и приемку на местах на контролируемые рабочие потоки
Основное руководство по закупкам должно определять архитектуру закупки, а не воспроизводить каждое поле ответа поставщика и каждую запись испытаний. Используйте специализированное руководство RFI/RFP чтобы указать доказательства, результаты, коммерческие раскрытия и границы ответственности. Используйте отдельное руководство по полевым испытаниям и приемкечтобы определить репрезентативные цели, маршруты, истинные данные, наблюдение ложных тревог, производительность радара-к-камере и сохраненные данные испытаний.
Оба направления работы должны оставаться привязанными к одной и той же модели угроз, базису площадки и графику интерфейса. Изменение требования в одном документе должно быть отражено в других до того, как будет выпущен RFP или подписан контракт.
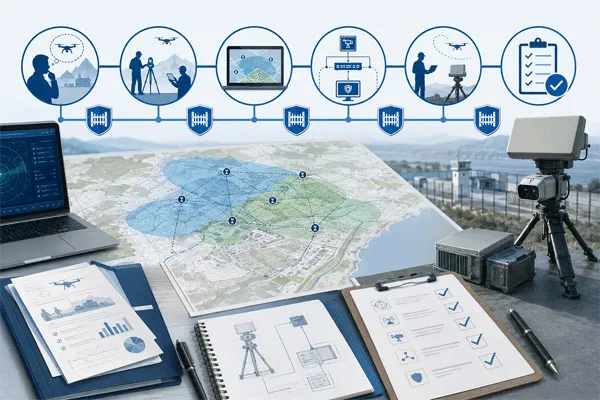
8. Используйте рабочий процесс закупки радара обнаружения дронов на основе ворот
Процесс на основе этапов предотвращает продвижение неопределенного технического предложения под коммерческим давлением. Каждый этап должен закрывать конкретное требование или риск принятия, прежде чем проект будет продолжен; ранжирование поставщиков и окончательный коммерческий выбор происходят только после завершения базового уровня закупок.
Ворота 1 — Утверждение миссии: Утвердите защищаемые активы, набор целей, время предупреждения, концепцию операций и юридические границы.
Ворота 2 — Одобрение архитектуры: Утвердить роли сенсоров, рабочий процесс C2, внешние интерфейсы, границы кибербезопасности и путь реакции.
Ворота 3 — Одобрение на основе сайта: утвердить ввод данных опроса, позиции датчиков, предположения о покрытии, мертвые зоны и инфраструктуру.
Ворота 4 — готовность RFP: Подтвердите, что обязательные требования, графики предоставления доказательств, документы по интерфейсу и таблицы ответов достаточно полны для последовательной выдачи всем участникам.
Ворота 5 — Проверка на местах: Проведите согласованное испытание, сохраните исходные данные и задокументируйте ограничения, исключения и корректирующие действия.
Этап 6 — Проверка коммерческих раскрытий: подтвердите, что каждый ответ указывает включенные позиции, исключения, регулярные платежи, график поставки, гарантию, поддержку и границы ответственности. Используйте отдельное руководство по сравнению цитатдля оценки поставщиков и расчетной стоимости проекта.
Ворота 7 — Контракт и принятие: Приложите окончательную спецификацию, чертежи, график интерфейсов, план испытаний и матрицу ответственности к контракту.
??????????? ?? ??????? ??????? ??? ??????????? ?????? ? ?????????? ?? ?????? ?????? (2026)
Где это руководство подходит в процессе покупки
Используйте это руководство после того, как будет изучен необходимый класс покрытия, и до того, как будут сравниваться окончательные предложения поставщиков. Оно преобразует миссию в общую техническую, доказательную, интерфейсную, тестовую и базовую основу для приемки; оно не ранжирует поставщиков и не определяет предложение с наивысшей стоимостью.
| Этап покупателя |
Рекомендуемый контент Midradar |
Цель |
| Выберите класс покрытия |
Как выбрать низковысотный радар наблюдения для промышленных объектов и аэропортов |
Объясняет решения о покрытии на местном уровне, во всем учреждении и на дальние расстояния |
| Определите закупку |
Это руководство |
Преобразует миссию в архитектуру, требования, графики доказательств, интерфейсы, тесты, приемку и общий формат ответа RFP |
| Сравнить окончательные предложения |
Как сравнивать предложения по радиолокационной системе наблюдения: 15 проверок перед выбором поставщика |
Исключительно занимается нормализацией поставщиков, коммерческим сравнением, оценкой стоимости проекта, оценкой рисков и окончательным выбором |
| Обзор архитектуры системы |
Интегрированное решение по противодействию БПЛА |
Показывает роль радара, RF, EO/IR, слияния, C2 и авторизованных слоев реагирования |
| Выберите кандидатные продукты |
Радарные системы / Радар низкой высоты / Каталог радаров |
Соотносит утвержденные требования с текущими семействами продуктов |
Заключение
Успешная закупка радиолокационной системы обнаружения дронов строится вокруг измеримого операционного результата. Покупатель должен определить угрозу и временные рамки реакции, выбрать датчики по их ролям, указать характеристики радиолокации для конкретных целей, закрепить интерфейсы, провести обследование объекта, определить требуемые доказательства, протестировать предлагаемую архитектуру в реалистичных условиях и прикрепить метод приемки к контракту.
Результат должен быть больше, чем просто список оборудования. Он должен представлять собой базовый документ по закупкам, в котором указано, что система должна обнаруживать и отслеживать, как информация будет проверяться и интегрироваться, какие доказательства и результаты должны быть предоставлены, какие ограничения остаются, кто несет ответственность за каждую поставку и как будет приниматься решение о приемке.
После получения ответов на жалобы нормализуйте объем и сравните оценочную стоимость проекта в отдельном руководстве по сравнению котировок на радиолокационное наблюдение.
ЧАВО
Какой первый шаг в покупке радара для обнаружения дронов?
Определите защищаемый актив, представительский набор целей, рабочее окружение, время предупреждения и рабочий процесс реагирования. Выбор продукта должен начинаться только после утверждения этих требований.
Должен ли каждый проект использовать радар, RF и EO/IR вместе?
Нет. Каждый датчик должен иметь определённую рабочую роль. Радар полезен для обнаружения физических объектов, RF добавляет контекст сигнала, а EO/IR поддерживает визуальное подтверждение. Необходимое сочетание зависит от модели угроз, объекта и законодательной среды.
Достаточно ли одного максимального диапазона обнаружения для RFP?
Нет. Требуется первичное обнаружение конкретной цели, инициирование отслеживания и стабильная работа трекинга с учетом высоты, скорости, угла, окружающей среды и указанного метода испытаний.
В чем разница между системой обнаружения и системой противодействия БПЛА?
Система обнаружения генерирует сигналы тревоги и отслеживает объекты. Система противодействия БПЛА также может включать функции оценки угроз и реагирования. Полномочия и ограничения по реагированию варьируются в зависимости от юрисдикции, поэтому обнаружение и смягчение последствий должны быть указаны отдельно.
Что должно включать интеграция радара с камерой?
Он должен включать данные трека, преобразование координат, синхронизацию времени, управление камерой, калибровку, задержку, принятие цели в кадре, мониторинг состояния и ответственность за драйвер камеры и внешнюю платформу.


 10:18