Что означает «дальность обнаружения» в технической спецификации?
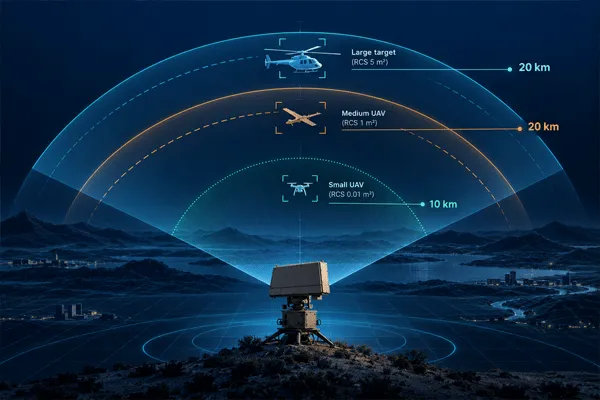
Большинство страниц о наземных радиолокационных системах наблюдения начинают с одного числа — «до 50 км», не уточняя, что именно измеряет это число. Это важно, потому что дальность не является одной фиксированной характеристикой радара. Она зависит от цели. радиолокационное сечение (RCS), его высота над землей, его скорость и угол, под которым он представлен антенне.
Стоящий или идущий человек имеет небольшую ЭПР (RCS). У автомобиля она значительно больше, главным образом из-за плоских металлических панелей, эффективно отражающих энергию обратно к антенне. Небольшое судно находится на открытой воде, где мало фоновых помех, поэтому дальность обнаружения судов часто приближается к верхнему пределу заявленного диапазона радиолокатора, тогда как дальность обнаружения людей для того же устройства остается у нижней границы.
Это наиболее распространенная ошибка при чтении спецификаций радиолокатора: считать «максимальную дальность» единой гарантированной величиной для всех типов целей. Это не так. Система, рассчитанная на обнаружение автомобилей на расстоянии 25 км, не обнаружит ползущего человека на тех же 25 км; в одной и той же спецификации эти значения относятся к разным категориям целей.
Серия MR-RDG: характеристики наземных обзорных радиолокаторов по типам целей
| Тип цели |
Типовая дальность обнаружения (серия MR-RDG) |
Почему дальность различается |
| Идущий человек (личный состав) |
2–15 км |
Малая эффективная площадь рассеяния; высокая трава, посевы и городские помехи дополнительно сокращают дальность |
| Транспортное средство |
5–25 км |
Большая металлическая поверхность формирует более сильный отраженный сигнал на значительном расстоянии |
| Судно / небольшая лодка |
5–50 км |
На открытой воде меньше фоновых помех, чем на суше |
Во всей линейке радаров Midradar радарные системы , включая серию RDG, рабочий диапазон составляет от -40 °C до +55 °C, а степень защиты IP66/IP67 подходит для наружной автономной установки.
Дальность обнаружения людей
Наземные обзорные радиолокаторы серии MR-RDG обнаруживают идущего человека примерно на расстоянии 2–15 км. Нижняя граница диапазона типична для местности с растительностью или большим количеством помех, а верхняя достижима на открытой ровной территории при прямой видимости.
Дальность обнаружения автомобилей
Дальность обнаружения автомобилей составляет примерно 5–25 км. У груженого грузовика и мотоцикла совершенно разные эффективные площади рассеяния, поэтому практическая дальность для конкретного транспортного средства находится внутри этого диапазона и не обязательно достигает верхней границы.
Дальность обнаружения судов
Обнаружение судов охватывает самый широкий диапазон, примерно 5–50 км, потому что открытая вода вызывает гораздо меньше фонового шума, чем суша. А маленькая рыболовная лодка Низко сидящая в воде лодка всё равно возвращает меньше сигнала, чем более крупный корпус, поэтому один и тот же радар может показывать заметно разную дальность для флота лодок разных размеров.
Сама серия охватывает шесть моделей: MR-RDG03K, MR-RDG03-4R, MR-RDG06K, MR-RDG07K, MR-RDG20K, and MR-RDG50K. Midradar не публиковала данные о дальности для каждой отдельной модели в отношении каждого типа цели; такой уровень детализации предоставляется в паспорте проекта после того, как покупатель укажет комбинацию своих целей и план монтажа, а не в виде одного усреднённого числа для всех шести единиц.
На большинстве страниц производителей для всей линейки наземных радиолокаторов приводится одно рекламное значение «максимальной дальности». Разделение показателей по людям, автомобилям и судам, как в таблице выше, позволяет закупочной команде быстрее проверить, соответствует ли конкретная модель профилю угроз, еще до запроса коммерческого предложения.
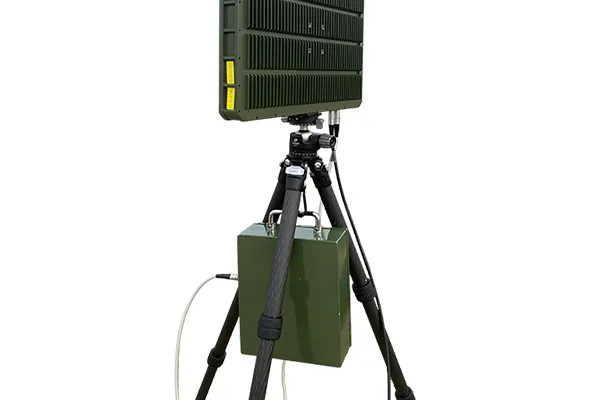
Радар наземного наблюдения серии MR-RDG для сравнения спецификаций дальности
Как наземный обзорный радиолокатор обнаруживает и классифицирует цель и выдает целеуказание средствам реагирования
- Широкозонное сканирование. Антенна охватывает свой сектор с помощью Архитектура AESA/DBF (активная электронно-сканируемая антенная решетка / цифровое формирование луча), который управляет лучом электронно, вместо механического вращения всей антенны.
- Подавление фоновых помех. Адаптивная фильтрация устраняет отражения от деревьев, волн, дождя и других движущихся фоновых объектов, выделяя сигналы, характерные для реальной движущейся цели.
- Корреляция по принципу track-before-detect. Слабые или медленно движущиеся отметки сопровождаются в течение нескольких циклов сканирования и лишь затем подтверждаются как цель. Благодаря этому радиолокатор способен выделить ползущего человека или медленную лодку на фоне шумов, вместо того чтобы после одного обзора отбросить отметку как помеху.
- Классификация. Скорость, ЭПР (RCS) и характер движения поступают в алгоритм, который определяет предполагаемый тип цели: человек, автомобиль, судно или беспилотник.
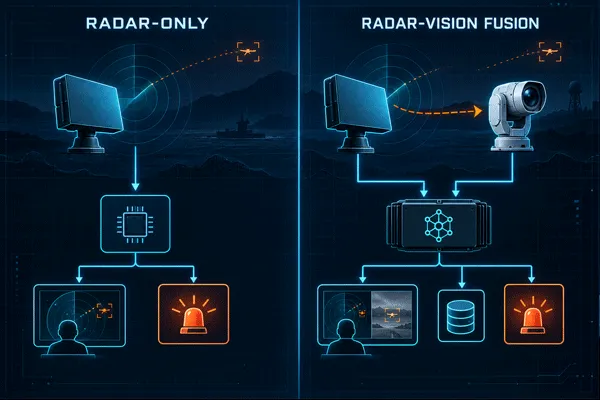
- Автоматическое наведение оптико-электронной системы по целеуказанию радиолокатора. В конфигурации слияния радара и визуального обнаружения радар передает азимут и дальность цели электрооптическая камера, который поворачивается к этой позиции и фиксируется для визуального подтверждения.
- Тревога и регистрация на платформе. Подтвержденное обнаружение передается на командную платформу с временной меткой, историей траектории и признаком класса цели, после чего оператор может принять меры.
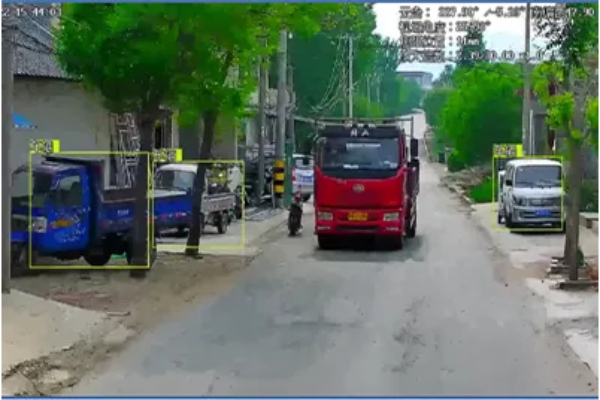
Целевая детекция и автоматическое сопровождение радара наземного наблюдения
Подключение радиолокатора к существующему комплексу безопасности
Система может поддерживать стандартные методы видео- и платформенной интеграции, такие как GB/T 28181, ONVIF, RTSP, RESTful APIs и SDKs, если это позволяет архитектура проекта.
Это помогает заказчикам подключать данные пограничного наблюдения к VMS, PSIM, командным центрам или сторонним платформам безопасности.
До запроса коммерческого предложения полезно определить, в какую VMS, командно-диспетчерскую платформу, систему контроля доступа или тревожную систему должен передавать данные радиолокатор. От этого зависит профиль протокола, настраиваемый перед отгрузкой, а при вводе в эксплуатацию требуется меньше дополнительных согласований.
5 факторов, незаметно сокращающих реальную дальность
Заявленная максимальная дальность характеризует работу радиолокатора в условиях, близких к идеальным. На реальном объекте несколько факторов могут снизить этот показатель задолго до того, как ограничением станет сам радиолокатор.
- Перекрытие прямой видимости. Наземный радиолокатор не видит сквозь рельеф. Холм, здание или земляная насыпь между антенной и целью полностью исключают прием отраженного сигнала, независимо от данных в спецификации.
- Растительность и наземные помехи. Высокая трава, посевы и кустарник, движущиеся на ветру, создают отражения, мешающие обнаружению медленно идущего человека. Именно поэтому на местности с растительностью дальность обнаружения людей часто оказывается ближе к нижней, а не к верхней границе заявленного диапазона.
- Сильный дождь и туман в более высокочастотных диапазонах. Ослабление сигнала возрастает с частотой, поэтому система, настроенная на более высокое разрешение, во время продолжительного сильного дождя может частично потерять эффективную дальность.
- Высота установки и угол скольжения. Слишком низко установленный радиолокатор направляет луч над землей под малым углом, из-за чего отражения от низкопрофильных целей ослабевают задолго до достижения заявленной дальности.
- Ширина сектора и период обновления. При каждом цикле сканирования широкого сектора радиолокатор наблюдает каждую цель реже, чем при работе в узком секторе. Логика track-before-detect компенсирует этот эффект, однако для медленной или малой цели все равно может потребоваться несколько дополнительных циклов сканирования, прежде чем будет достигнута полная уверенность классификации.
Это не делает наземные радиолокаторы ненадежными: с той же физикой работают все представленные на рынке наземные датчики X- или Ku-диапазона. Однако реальный радиус покрытия конкретного периметра определяет обследование объекта, а не одна лишь спецификация.
Где применяются наземные обзорные радиолокаторы
Границы, береговые линии, периметры аэропорта, порты и объекты критической инфраструктуры имеют одно ограничение: длинные границы, которые слишком дороги для покрытия только плотностью камер, днем и ночью, в любую погоду. Системы Midradar, основанные на радаре, в настоящее время развернуты более чем в 50 странах и защищают более 1000 км государственных границ и береговой линии. В таких проектах наземные обзорные радиолокаторы обычно объединяются с оптико-электронными камерами в конфигурацию радиолокационно-оптическое сопряжение , дополненную платформой управления тревогами. В результате обнаружение радиолокатором и визуальное подтверждение камерой образуют единый рабочий процесс, а оператору не приходится вручную сопоставлять данные двух раздельных систем.
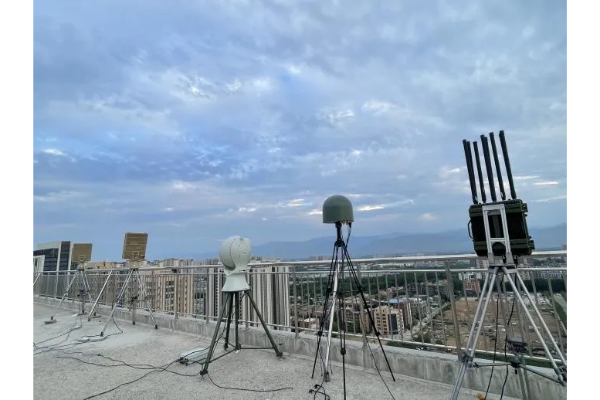
Развертывание наземной радиолокационной системы наблюдения для контроля границ и периметра
Стоимость наземного обзорного радиолокатора
Midradar не публикует прайс-лист на серию RDG, и на то есть веская причина: состав оборудования меняется в зависимости от требуемой дальности, монтажной инфраструктуры, количества радиолокационно-оптических постов, объема протокольной интеграции и срока сервисного контракта. Два объекта с одной и той же моделью могут иметь разную итоговую стоимость после учета монтажа и интеграции на конкретной площадке. Цена рассчитывается для проекта, а не для единицы оборудования из каталога. Чтобы получить применимый расчет, в запросе следует указать дальность до целей, преобладающий тип угрозы (человек, автомобиль или судно) и характер местности; общего запроса цены недостаточно.
ЧАВО
Какова типовая дальность обнаружения наземного обзорного радиолокатора?
Она зависит от типа цели и не выражается одним числом. Для серии MR-RDG компании Midradar это примерно 2–15 км для человека, 5–25 км для автомобиля и 5–50 км для судна.
Может ли наземный обзорный радиолокатор обнаружить ползущего или лежащего человека?
Да, но на заметно меньшей дальности, чем стоящего или идущего человека, поскольку тело в положении лежа имеет значительно меньшую эффективную площадь рассеяния. На объектах, где эта возможность особенно важна, обычно применяют модель меньшей дальности с более высоким разрешением и комплексированием с оптико-электронными средствами для визуального подтверждения, а не полагаются на один дальнобойный радиолокатор.
Сокращают ли дождь и туман дальность обнаружения?
Да. Сильный дождь и туман ослабляют радиолокационный сигнал, причем эффект сильнее в более высокочастотных диапазонах. Адаптивное подавление помех уменьшает количество ложных тревог из-за движения, вызванного погодой, но не устраняет полностью само снижение дальности.
Заменяет ли наземный обзорный радиолокатор камеры безопасности?
Нет. Он меняет назначение камер. Радиолокатор непрерывно обнаруживает цели на обширной территории, а камеры видимого диапазона, тепловизионные камеры или оба типа автоматически наводятся по пеленгу цели для визуального распознавания и фиксации доказательств, вместо того чтобы самостоятельно круглосуточно сканировать пустую местность.
Как формируется цена наземного обзорного радиолокатора?
Для каждого проекта, а не по каталожной позиции. На общую стоимость влияют требуемая дальность, рельеф, количество комплексированных постов и объем интеграции. Запрашивайте расчет с описанием объекта, а не общий прайс-лист.
Следующий шаг при оценке системы для конкретного периметра — кратко описать объект: примерную протяженность рубежа, преобладающий тип целей и характер местности. Обычно этого достаточно, чтобы инженеры Midradar рекомендовали подходящий класс моделей RDG и выявили возможные проблемы с прямой видимостью или помехами еще до планирования выезда на объект.


 10:29