У Кан | Специалист по радиолокационным системам | Опубликовано September 16, 2026
Радар наблюдения за маловысотным пространством сопровождает БПЛА, малые воздушные суда, птиц, а в некоторых моделях — также наземные или надводные цели, движущиеся на высоте ниже примерно 600–3,000 метров, на дальностях от приблизительно 1.5 km для небольших дронов до 20 km для более крупных воздушных судов, в зависимости от эффективной площади рассеяния цели’.
Радары наблюдения за маловысотным пространством: дальность & варианты применения
За чем на самом деле следит радар наблюдения за маловысотным пространством
Это более узкая категория, чем первичные обзорные радары, используемые диспетчерскими вышками, и её задачи отличаются от задач радара наземного наблюдения, направленного исключительно на горизонт. Маловысотный радар охватывает полосу воздушного пространства, в которой решается большинство реальных задач безопасности: обнаружение вторжений дронов, низколетящих воздушных судов возле периметра и птиц, вызывающих ложные тревоги других датчиков. Кроме того, поскольку некоторые модели этой линейки также работают как радары наземного наблюдения, они обнаруживают транспортные средства и суда, движущиеся по поверхности под этим воздушным пространством.
По сравнению с системами охраны периметра, использующими только камеры или стационарные тепловизионные рубежи, радары этого класса увеличивают время на реагирование, поскольку обнаружение не зависит от оптики прямой видимости или внешней освещённости’. Чтобы увидеть угрозу, камера уже должна быть направлена на неё. Радар, сканирующий 360 градусов, сначала обнаруживает и сопровождает цель, а затем передаёт её пеленг датчику, который будет наблюдать за ней далее.
Почему для разных радаров указана разная дальность’?
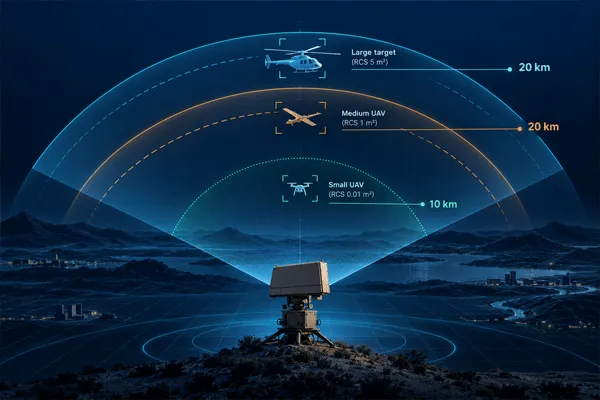
Распространённая ошибка при чтении технического паспорта радара — считать, что “дальность обнаружения” — это одно значение для всех целей, которые способен обнаружить радар. Это не так’. Дальность зависит от эффективной площади рассеяния цели’ (RCS) — грубо говоря, от того, какую часть энергии радиолокационного сигнала цель отражает обратно. Грузовик или небольшое судно отражает значительно больше энергии, чем потребительский дрон, поэтому для одного и того же радара публикуются существенно разные значения дальности для этих целей.
Возьмём MR-RDT20K. Его дальность для целей общего типа составляет 20 km; такое же значение 20 km указано для транспортных средств и вертолётов. Для небольшого БПЛА опубликованная дальность снижается до 10 km — вдвое меньше при том же радаре, поскольку RCS небольшого дрона’ составляет лишь часть RCS эталонной цели, использованной для общего показателя. В техническом паспорте MR-RDA10K-4R дополнительно указаны погодные условия: значение 10 km для небольших БПЛА приведено именно для ясной погоды. В материалах Midradar’ описано адаптивное подавление помех для фильтрации отражений от дождя, волн и движущихся фоновых объектов, но оно снижает количество ложных траекторий’, а не гарантирует сохранение опубликованной дальности при ливне.
Практический вывод для тех, кто сравнивает радары: уточняйте не только опубликованное значение дальности, но и то, для какого класса целей и каких условий окружающей среды оно указано.
Радары наблюдения за маловысотным пространством: дальность & варианты применения
Восемь радаров в одной таблице характеристик
В таблице ниже представлена линейка радаров Midradar’ для наблюдения за маловысотным пространством в том виде, в котором она сейчас опубликована на страницах продуктов компании’. Уточнения по RCS и погодным условиям сохранены в точности как в публикации, а не сведены к единому утверждению “обнаружение на расстоянии до X km”.
| Модель |
Архитектура сканирования |
Дальность для целей общего типа / крупных целей |
Цель среднего класса |
Дальность для небольших БПЛА |
Максимальная высота |
Одновременно сопровождаемые цели |
Мощность |
| MR-RDT02K |
3D, диапазон Ku, механическое сканирование + DBF |
3,5 км |
Средний БПЛА ≥3.5 km (RCS 1 m²) |
≥1.5 km (RCS 0.01 m²) |
600 m |
≥100 |
≤120 W |
| MR-RDT05K |
3D, диапазон Ku, механическое сканирование + DBF |
5 км |
Средний БПЛА ≥5 km (RCS 1 m²) |
≥3 km (RCS 0.01 m²) |
600 m |
≥200 |
≤180 W |
| MR-RDT10K |
3D, диапазон X, механическое сканирование + DBF |
10 km |
Транспортное средство/вертолёт ≥10 km |
≥5 км |
1 000 м |
≥200 |
≤260 W |
| MR-RDT12K |
Диапазон X 9.8–10 GHz, механическое сканирование + DBF |
Транспортные средства/суда/вертолёты ≥25 km |
Люди ≥15 km |
БПЛА класса DJI Phantom 4 ≥12 km* |
≤3,000 m |
≥500 |
Не опубликовано |
| MR-RDT18K |
3D, диапазон X, механическое сканирование + DBF |
15 км |
Транспортное средство/вертолёт ≥15 km |
≥8 км |
2 000 м |
≥300 |
≤330 W |
| MR-RDT20K |
3D, диапазон X, механическое сканирование по азимуту + DBF по углу места |
20 км (Технические обозначения: значения спецификации: 20 km). |
Транспортное средство/вертолёт ≥20 km |
≥10 км |
3000 м (Технические обозначения: значения спецификации: 3,000 m). |
≥500 |
≤400 W |
| MR-RDA10K-4R |
2D фазированная антенная решётка диапазона X, моноимпульсная |
Транспортные средства/суда ≥15 km |
Люди ≥12 km |
≥10 km, ясная погода** |
Не опубликовано |
≥500 |
Не опубликовано |
| MR-RDA15K-4R |
2D АФАР с четырьмя решётками |
Транспортное средство/вертолёт ≥8 km |
— |
≥5 км |
1,500 m |
≥500 |
≤1.6 kW суммарно |
*Показатель MR-RDT12K’ для малых целей опубликован применительно к указанному классу потребительских дронов, а не к заданному значению RCS, поэтому его нельзя напрямую сравнивать’ с показателями для RCS 0.01 m², приведёнными в других строках этой таблицы.
**На второй опубликованной странице продукта MR-RDA10K-4R для той же модели указаны существенно отличающиеся характеристики. Считайте данные обеих страниц предварительными и запросите актуальный подписанный технический паспорт, прежде чем включать какие-либо показатели RDA10K-4R в тендерную документацию.
Два подхода к сканированию, лежащие в основе этих показателей
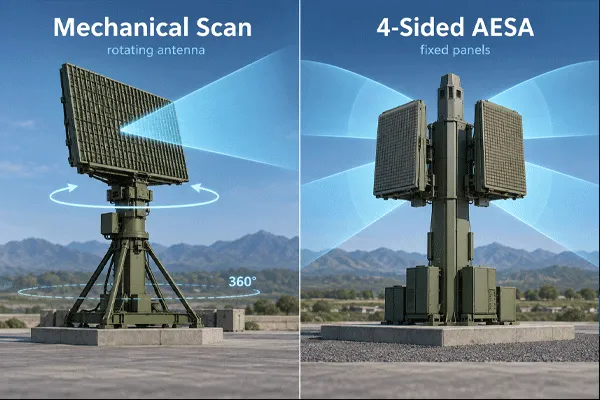
Радары серии RDT используют механическое сканирование: вращающаяся антенна в сочетании с цифровым формированием луча (DBF) по углу места обеспечивает обзор на 360 градусов за счёт физического вращения. Поэтому для MR-RDT12K и MR-RDT20K указана полная зона обзора по азимуту в 360 градусов. Это более простая конструкция с меньшим энергопотреблением’, поэтому мощность моделей этой подлинейки составляет от 120 W до 400 W, а не достигает киловаттного диапазона’.
В радарах серии RDA используется другая конструкция — фазированная антенная система с четырьмя решётками. Каждая грань управляет лучом электронным способом и самостоятельно охватывает приблизительно 90 градусов; вместе четыре грани обеспечивают круговой обзор. Для MR-RDA10K-4R это указано явно: 90 градусов на грань и 360 градусов для системы в целом. Это полезное уточнение, но покупателю следует различать показатель для отдельной грани и показатель для всей системы, а не считать, что одной радиолокационной головке соответствует одно значение зоны обзора.
Как радар наводит камеру: интеграция с автоматическим поворотом по целеуказанию
Радиолокационная трасса сама по себе содержит данные о пеленге, дальности, скорости, а иногда и высоте цели, но не её изображение. Комбинированные радиолокационно-электрооптические решения Midradar’, такие как радиолокационно-электрооптическая система обнаружения MR-RD02SE-DMS15-AU, объединяют одну из перечисленных выше радиолокационных головок с камерой видимого диапазона, тепловизором и сервоприводным поворотным устройством и работают под управлением платформы RGS2000.
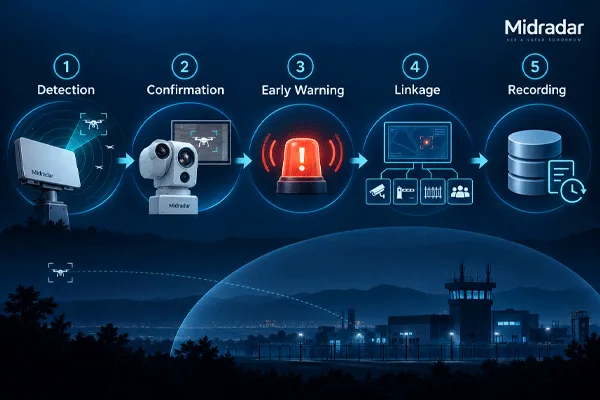
Передача данных от радара к камере происходит примерно в пять этапов:
- Радар обнаруживает трассу цели, пересекающей заданный порог по дальности или скорости либо границу определённой зоны.
- Данные трассы (пеленг, угол места, скорость) передаются в программное обеспечение платформы в реальном времени.
- Платформа подаёт команду поворотному устройству автоматически навести электрооптическую аппаратуру на этот пеленг. В материалах Midradar’ это называется “интеллектуальным радиолокационным наведением электрооптической аппаратуры.”
- Камера настраивает увеличение с учётом дальности до цели’, а оператор или система распознавания целей на базе ИИ платформы’, если она развёрнута’, определяет, соответствует ли трасса дрону, птице, транспортному средству или ложному обнаружению.
- Подтверждённые угрозы регистрируются и могут через ту же платформу вызвать сигнал тревоги или срабатывание акустических либо оптических средств сдерживания.
Возможность беспроблемной интеграции с существующей инфраструктурой безопасности обычно определяется прежде всего поддержкой протоколов, а не дальностью радара. Платформы Midradar’ поддерживают GB/T 28181, ONVIF и RTSP для подключения к сторонним системам управления видео или системам командования и управления, а также RESTful API и SDK для более тесной интеграции. Сверить этот список с уже используемой платформой VMS или C2 стоит до окончательного утверждения спецификации, а не после.
Радары наблюдения за маловысотным пространством: дальность & варианты применения
Где применяются эти решения
- Периметры аэропортов и коридоры захода на посадку.Обнаружение дронов, птиц и несанкционированных лёгких воздушных судов вблизи взлётно-посадочных полос, где необходимо быстро отличить ложную тревогу, вызванную стаей птиц, от реального вторжения дрона.
- Энергетические объекты и объекты критической инфраструктуры.Выявление вторжений дронов над линиями электропередачи, подстанциями или резервуарами до того, как они попадут в зону видимости стационарной камеры.
- Приграничные и прибрежные зоны.Для той же линейки радаров наблюдения на малых высотах ’ заявленные дальности обнаружения транспортных средств и судов (10–25 km в зависимости от модели) обеспечивают наблюдение за наземными и надводными целями под контролируемым воздушным пространством; линейка радаров обзора поверхности Midradar’ обеспечивает ещё большую дальность: для MR-RDG50K заявлена дальность обнаружения крупных судов 50 km или более на объектах, которым необходимы оба уровня наблюдения.
- Временный мониторинг воздушного пространства или наблюдение во время мероприятий.Быстро развёртываемые радары дополняют линии стационарных камер, которые не’ видят за горизонтом и при слабом освещении; на сегодняшний день радиолокационные системы и системы безопасности компании’ установлены примерно на 1,000 объектах в более чем 50 странах.
Чего нельзя узнать с помощью одного только радара’
Сильные стороны этой линейки видны во всей приведённой выше таблице: работа днём и ночью, обнаружение, не’ ограниченное прямой видимостью, и сопровождение до 500 трасс одновременно на старших моделях. Тем не’ менее одной радиолокационной головки для решения некоторых задач недостаточно.
- Идентификация не’ выполняется автоматически.Необработанная трасса показывает, что некий объект движется по заданному пеленгу с определённой скоростью. Для надёжного отличия птицы от небольшого дрона по-прежнему требуется наведение электрооптической аппаратуры или участие оператора: одних радиолокационных данных недостаточно.
- Помехи создают ложные трассы.Адаптивное подавление помех отфильтровывает отражения от деревьев, волн, дождя и фонового движения, однако стаи птиц и обстановка с большим количеством помех всё же могут вызывать обнаружения, для исключения которых требуется второй датчик.
- Максимальная высота обнаружения существенно различается в зависимости от модели.Устройство, рассчитанное на небольшой периметр (MR-RDT02K, 600 m), не’ охватит диапазон высот, обычно необходимый для контроля коридора захода на посадку вблизи взлётно-посадочной полосы (MR-RDT20K или MR-RDT12K, до 3,000 m).
- Для одной модели этой линейки опубликованы две противоречащие друг другу спецификации.Упомянутое выше расхождение в данных о MR-RDA10K-4R связано с источниками информации, а не с дефектом изделия. Однако это означает, что самостоятельно изучить характеристики именно этой модели без актуальной спецификации и получить надёжные сведения не’ получится.
- Цены ни на одну модель этой линейки не’ опубликованы.Для всех восьми перечисленных выше устройств необходимо напрямую запросить коммерческое предложение; общедоступного диапазона цен для сравнения нет’.
ЧАВО
Какой диапазон высот на самом деле охватывает радар наблюдения на малых высотах?
Это зависит от модели: от 600 m у компактного MR-RDT02K до 3,000 m у MR-RDT12K и MR-RDT20K. Единого предела высоты для всей линейки нет.
Может ли радар этого типа обнаруживать как небольшие гражданские дроны, так и воздушные суда?
Да, но на меньшей дальности, чем более крупные цели. Дальность обнаружения малых БПЛА (ЭПР около 0.01 m²) обычно составляет примерно половину дальности, заявленной для транспортных средств или крупных целей в целом для того же устройства.
Снижают ли погодные условия заявленную дальность обнаружения?
Могут снижать. По крайней мере для одной модели этой линейки, MR-RDA10K-4R, прямо указано, что дальность обнаружения малых БПЛА приведена для ясной погоды. Адаптивное подавление помех помогает отфильтровывать отражения от дождя и волн, но не заявлено, что оно устраняет снижение дальности в неблагоприятных условиях.
Обязательна ли камера или радар может работать самостоятельно?
Радар может самостоятельно обнаруживать и сопровождать цели. Для достоверного определения того, чему соответствует трасса — дрону, птице, транспортному средству или ложной тревоге, — необходимо сочетать радар с наведением электрооптической или тепловизионной аппаратуры в составе радиолокационно-электрооптического решения либо путём интеграции с платформой.
Сколько стоит радиолокационная система наблюдения на малых высотах?
Midradar не публикует цены ни на одну модель этой линейки. Коммерческое предложение составляется для каждого проекта с учётом модели, количества и объёма интеграционных работ.


 12:02