У Кан | Специалист по радиолокационным системам | Опубликовано в сентябре 2026
Радиолокационные системы охраны периметра имеют две основные архитектуры: системы, использующие только радар и передающие данные сопровождения цели для отдельного реагирования, и системы объединения радиолокационных и видеоданных, которые автоматически наводят камеру для подтверждения обнаруженного радаром объекта. Выбор зависит от протяженности периметра, ценности объекта и того, какую часть работы по подтверждению необходимо выполнять без оператора.
Радиолокационные системы охраны периметра: выбор подходящего решения
Два способа создания радиолокационного рубежа охраны периметра
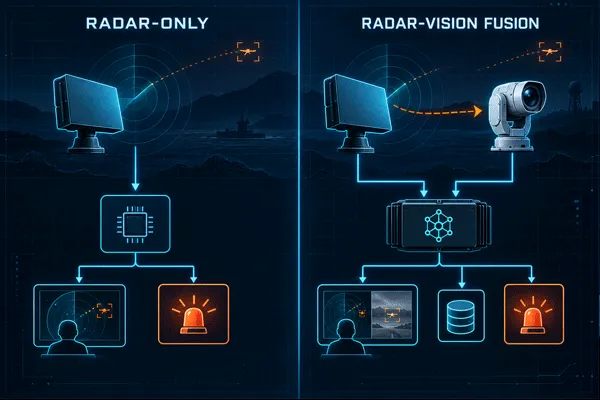
В системе, использующей только радар, радиолокационный модуль — как правило, один из радаров Midradar’s для наблюдения за наземной обстановкой или низковысотным воздушным пространством — устанавливается на мачте или башне и передает данные сопровождения цели в существующую VMS или PSIM. При этом никакое оборудование автоматически не наводится на цель. Для подтверждения оператор проверяет изображение с ближайшей камеры либо набор правил определяет, требует ли траектория цели направления группы реагирования.
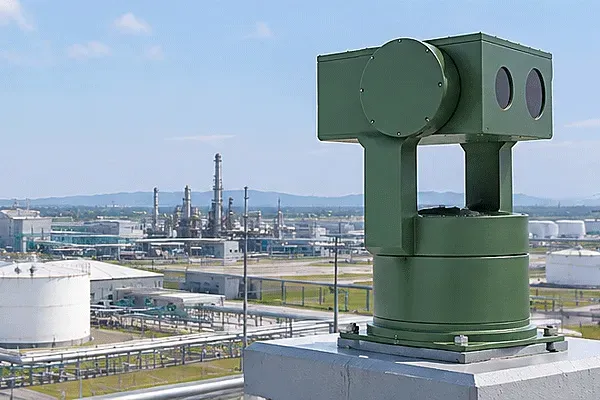
Один радиолокационных и видеоданных Узел объединения выполняет большую часть этой работы непосредственно на аппаратном уровне. Радар, камера видимого диапазона или тепловизор и сервоприводное поворотное устройство размещены на одной платформе, а система автоматически наводит камеру на объект, только что обнаруженный радаром. В материалах Midradar’ об этой категории — обозначаемой в документации компании’ как серия RDS, или системы объединения радара и видеонаблюдения, — она описывается как сочетание радиолокационного обнаружения, подтверждения с помощью многоспектральной камеры и автоматического сопровождения для охраны периметра, защиты объектов критической инфраструктуры и мониторинга границ или побережья.
Ни один из подходов не является универсально правильным. Они решают разные части одной задачи: первый обнаруживает объект и оставляет подтверждение другим средствам, второй обнаруживает и подтверждает его в рамках одного устройства.
Радиолокационная система и система объединения радара и видеонаблюдения: сравнение
| Параметр |
Радиолокационная система |
Система слияния радиолокационного и визуального наблюдения |
| Основные выходные данные |
Данные сопровождения — азимут, дальность, скорость — передаются в VMS/PSIM |
Данные сопровождения и автоматически полученное подтверждение в виде изображения той же цели в видимом или тепловом диапазоне |
| Способ подтверждения цели |
Направление группы вручную или отдельная система камер, изображение с которых проверяет оператор |
Автоматическое наведение по целеуказанию: платформа поворачивает оптико-электронную аппаратуру на азимут, определённый радаром, без участия оператора |
| Эффективная дальность подтверждения |
Неприменимо — встроенная камера отсутствует |
Ограничена собственной дальностью распознавания камеры’, которая обычно меньше дальности обнаружения радара’ |
| Наиболее подходящая конфигурация периметра |
Протяжённые периметры с низкой плотностью объектов, где решающим фактором является стоимость оборудования на километр |
Более короткие участки или несколько важных узлов, где быстрое автоматическое подтверждение важнее максимального охвата на единицу затрат |
| Оборудование на каждом узле |
Только радиолокационный блок |
Радиолокационный блок, оптико-электронная/тепловизионная камера, сервоприводное поворотное устройство и программное обеспечение платформы |
| Обработка ложных тревог |
Для исключения помех и диких животных требуется отдельный набор правил или участие человека |
Подтверждение с помощью камеры позволяет отфильтровать часть ложных траекторий до того, как их увидит оператор |
| Типичные модели Midradar |
Радиолокационные блоки серий MR-RDG и MR-RDA |
Радиолокационно-оптическая система обнаружения MR-RD02SE-DMS15-AU; MR-AUS70-RD05-VC4075-TC61023 и MR-AUS20-RD03-VC4050-TC6410 |
Ограничение дальности подтверждения, о котором никто не говорит
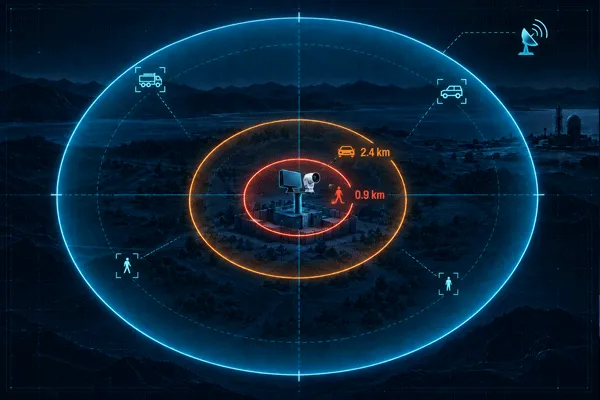
Предположение о том, что система объединения всегда превосходит радиолокационную систему, перестаёт быть верным, если учесть собственную дальность действия камеры’. Возьмём MR-HTVC6511-2132, одну из многоспектральных камер Midradar’, используемых в узлах объединения: её’ заявленная дальность обнаружения человека составляет до 3.4 km, но дальность распознавания человека — на которой оператор может подтвердить, что именно движется’, а не просто наличие движения, — снижается до 900 m. Радар в той же системе может сопровождать человека на расстоянии 5 km. Камера не может’ подтвердить эту цель, пока та не окажется’ на расстоянии примерно одной пятой от предельной дальности обнаружения самого радара’.
Именно этот разрыв становится главным вопросом при проектировании системы объединения: сколько узлов с камерами потребуется, чтобы дальность подтверждения оставалась достаточно близкой к дальности обнаружения по всему периметру? Короткий важный участок могут покрыть один или два узла. На протяжённом пограничном участке устранение этого разрыва только с помощью камер приводит к тому, что число узлов растёт быстрее, чем зона радиолокационного покрытия. Именно поэтому на протяжённых периметрах с низкой плотностью объектов часто оставляют только радары, а узлы объединения устанавливают в отдельных точках, а не вдоль всей линии.
Устройство узла объединения радара и видеонаблюдения: MR-RD02SE-DMS15-AU
MR-RD02SE-DMS15-AU — типичный представитель радиолокационно-оптических систем обнаружения Midradar’ и наиболее наглядный пример состава узла объединения среди описанных в открытых материалах. Система объединяет радиолокационное обнаружение, получение изображения в видимом диапазоне и инфракрасную тепловизионную съёмку, распознавание целей с помощью ИИ и сопровождение с помощью сервоприводного поворотного устройства. Платформа RGS2000 обеспечивает скоординированный поиск, сопровождение, идентификацию, обработку тревог и автоматический мониторинг нескольких целей без участия оператора.
Две другие указанные модели этой линейки — MR-AUS70-RD05-VC4075-TC61023 и MR-AUS20-RD03-VC4050-TC6410 — функционально описываются одинаково: поиск целей в секторе 360-degree, сопровождение, идентификация и мониторинг с помощью платформы. Однако на странице категории Midradar’ не опубликованы’ показатели дальности ни для одной из этих моделей. При проектировании с применением любой из них следует запросить актуальную спецификацию непосредственно у производителя, а не предполагать, что их характеристики соответствуют опубликованным возможностям MR-RD02SE-DMS15-AU’.
Когда каждая архитектура действительно выигрывает
- Протяжённые участки границы или береговой линии, где бюджет определяется стоимостью на километр.Сеть только из радаров обеспечивает больший охват на единицу затрат, а узлы объединения добавляются только в наиболее приоритетных точках вдоль линии.
- Объекты критической инфраструктуры с небольшим количеством особо важных активов— подстанций, резервуаров, отдельных контрольно-пропускных пунктов, — где стоимость выезда по неподтверждённой ложной тревоге превышает затраты на дополнительную камеру и поворотное устройство на каждом узле.
- Объекты, на которых уже используется VMS или PSIM и требуется лишь добавить средства обнаружения.Данные радиолокационной системы передаются по стандартным протоколам, поэтому платить за вторую платформу, работающую параллельно с существующей, не нужно.
- Проекты, в которых основным ограничением является численность операторов, а не бюджет.Автоматическое наведение по целеуказанию устраняет необходимость вручную поворачивать отдельную камеру при каждой тревоге. Это становится особенно важным, когда на объекте радиолокационных узлов больше, чем следящих за ними операторов.
Интеграция обеих систем с остальной инфраструктурой
Обе архитектуры необходимо подключать к уже работающим на объекте системам, и здесь’ вопрос в основном касается протоколов, а не характеристик радара. Платформы Midradar’ поддерживают GB/T 28181, ONVIF и RTSP для подключения к сторонним системам управления видео или оперативного управления, а также RESTful API и SDK для более глубокой интеграции. В радиолокационной системе это обычно необходимо для передачи данных сопровождения в существующую VMS; узлу объединения — для передачи подтверждённого видео и тревожных событий в центр управления, использующий не’ входящую в комплект платформу RGS2000, а другую систему. В любом случае стоит проверить совместимость этого списка с существующей системой объекта’ на этапе запроса предложений, а не после заказа оборудования.
Радиолокационные системы охраны периметра: выбор подходящего решения
С чем интеграторы сталкиваются при установке
Системы объединения требуют калибровки, которая не нужна’ системам только с радаром. Нулевое положение поворотного устройства камеры’ необходимо механически совместить с осью визирования радара’, иначе при наведении по целеуказанию камера будет направлена рядом с целью, а не на неё. Эта проблема сильнее проявляется по краям поля обзора радара’, чем в центре; её’ легко недооценить при подготовке предложения и дорого исправлять после монтажа.
Стоимость — ещё один параметр, который’ в теории понятен, но на практике его сложно точно определить: Midradar не публикует’ цены ни для одной из архитектур, поэтому сравнивать стоимость узлов приходится на основе коммерческого предложения по проекту, а не открытого прайс-листа. Неизменным остаётся различие в составе оборудования: узел объединения, помимо самого радара, включает камеру, поворотное устройство и лицензию на платформу, а узел только с радаром — нет’.
ЧАВО
Всегда ли система объединения радара и видеонаблюдения лучше системы только с радаром?
Не для любого периметра. Совмещение радара и камеры обеспечивает автоматическое подтверждение, но его дальность ограничена возможностями камеры, а не радара. Поэтому очень протяжённые периметры могут выходить за пределы зоны охвата разумного количества совмещённых узлов.
Насколько система с совмещением радара и камеры дороже системы только с радаром?
Midradar не публикует цены ни для одной из этих архитектур. Дополнительно для каждого узла требуются камера, поворотное устройство и лицензия на платформу; для фактического сравнения стоимости необходимо запросить коммерческое предложение по проекту.
Можно ли позже добавить камеры к существующей системе, использующей только радары?
Радар и камера в принципе являются отдельными компонентами, но при последующем добавлении камеры потребуется выполнить ту же калибровку взаимного положения осей радара и камеры, которая в специально созданном совмещённом узле выполняется при установке.
Какие протоколы эти системы используют для подключения к существующей VMS или командному центру?
Для интеграции видео и команд используются GB/T 28181, ONVIF и RTSP; для более глубокой индивидуальной интеграции доступны RESTful API и SDK.
Соответствует ли дальность обнаружения MR-AUS70-RD05-VC4075-TC61023 и MR-AUS20-RD03-VC4050-TC6410 дальности MR-RD02SE-DMS15-AU?
Ни соответствие, ни различие не подтверждено: на странице категории Midradar показатели дальности для этих двух моделей не опубликованы, поэтому для подготовки проектной спецификации на их основе необходимо напрямую запросить технические паспорта.


 13:37