Краткое резюме
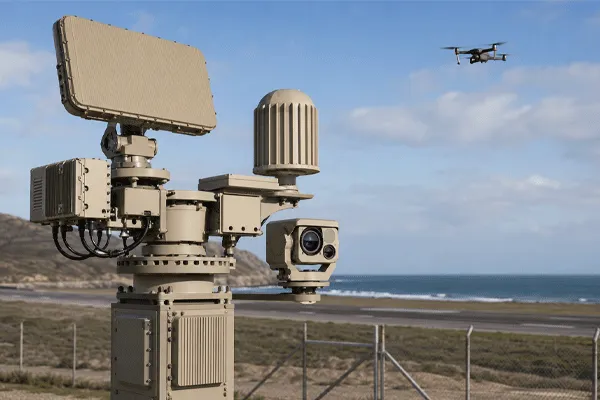
Это руководство по ролям сенсоров и сопоставлению доказательств, а не спецификация интерфейса C2. Радар, RF-обнаружение и EO/IR формируют разные наблюдения и не должны оцениваться как взаимозаменяемые сенсоры. Радар обеспечивает некооперативное обнаружение, позицию и трассы движения. RF-системы могут добавлять сведения об излучателе, протоколе или пеленге, когда присутствует релевантная передача. EO/IR обеспечивает визуальную или тепловую верификацию и записанные доказательства. Платформа C2 сопоставляет наблюдения, управляет уверенностью и приоритетом и сохраняет историю события.
Слияние успешно, когда система формирует своевременное, прослеживаемое и операционно полезное событие, не превращая корреляцию в неподтвержденное утверждение об идентичности. Архитектура должна определять роли сенсоров, правила сопоставления, переходы уверенности, критерии верификации, деградированные режимы и хранение доказательств. Для предварительного сравнения используйте контрольный список закупки для слияния radar EO. Детальные поля трасс, координаты, временные метки, команды управления устройствами и приемка наведения EO/IR относятся к отдельному руководству по требованиям интерфейса C2 Counter-UAS. MR2000 предоставляет практическую основу Midradar для единого управления устройствами, многoисточникового слияния, наведения с радара на EO/IR, тревог, работы без оператора и исторического воспроизведения.
Слияние сенсоров Counter-UAS: роли радара, RF и EO/IR, сопоставление и верификация
Ключевые вопросы, на которые отвечает это руководство
- Почему радару, RF-обнаружению и EO/IR следует назначать разные роли?
- Может ли RF-обнаружение заменить некооперативное радиолокационное обнаружение?
- Как сопоставлять наблюдения, не превращая корреляцию в ложное утверждение об идентичности?
- Как сопоставлять наблюдения и обновлять уверенность, не завышая идентичность?
- Как принимать ложное сопоставление, деградированный режим и доказательства события?
Применимость и граница слияния
Это руководство применимо к проектам, где радар, RF и EO/IR используются как взаимодополняющие источники в одном рабочем процессе C2. Оно не предполагает, что каждому проекту нужен каждый сенсор или что объединенная метка автоматически верна. Архитектура должна сохранять исходные наблюдения, количественно описывать неопределенность и позволять оператору проверять доказательства. Функции активного реагирования, если они законно разрешены, остаются отдельной подсистемой и отдельным путем согласования. Реальные модели сенсоров, интерфейсы, правила сопоставления и приемочные пороги должны выбираться под объект и задачу.
1. Назначьте четкие роли сенсоров
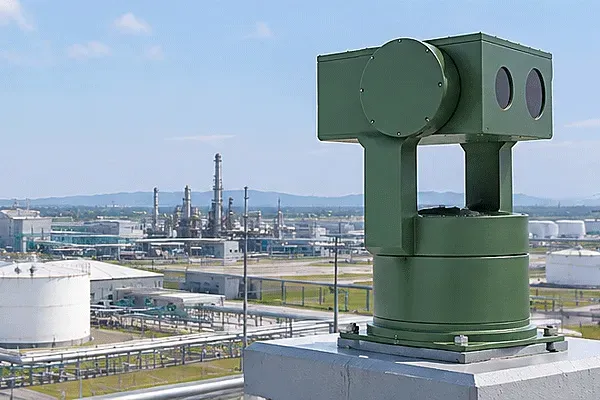
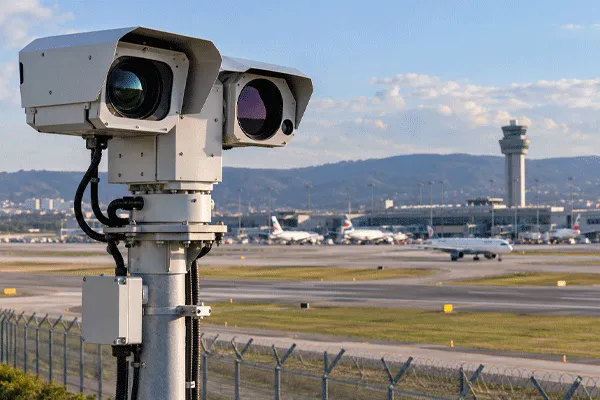
Радар обычно является основным широкозонным сенсором для некооперативных объектов, потому что измеряет дальность, направление и движение без необходимости передачи со стороны цели. RF-обнаружение может добавить данные о протоколе, излучателе или пеленге, но автономные, заранее запрограммированные или RF-молчаливые цели могут не давать пригодного сигнала. EO/IR может подтверждать форму, поведение и контекст, но поле зрения, атмосфера, освещение и прямая видимость ограничивают широкозонный поиск.
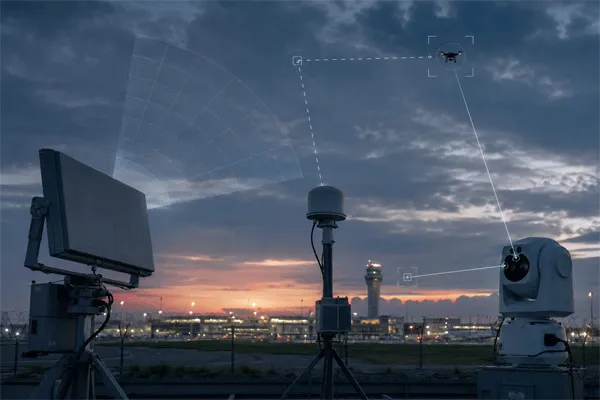
Архитектура должна использовать каждый сенсор в его наиболее сильной роли. Радар обнаруживает и сопровождает. RF добавляет электронные доказательства, когда они доступны. EO/IR проверяет и записывает. C2 управляет сопоставлением, приоритетом, рабочим процессом и доказательствами. Указание этих границ снижает нереалистичные ожидания и предотвращает оценку сенсора по неверной задаче. Для полного рабочего процесса см. интегрированная архитектура противодействия БЛА.
Матрица ролей сенсоров и доказательств
| Уровень |
Основной вклад |
Ключевое ограничение и приемка |
| Радар |
Некооперативное обнаружение, позиция, скорость и непрерывность трассы |
Проверка помеховой обстановки, минимальной дальности, поведения обновления, ID трассы и геометрии |
| RF / RF |
Доказательства по излучателю, протоколу или пеленгу при наличии передач |
RF-молчаливые цели, спектральная среда, правовая граница и ложное сопоставление |
| EO/IR |
Визуальная/тепловая верификация, сопровождение и записанные доказательства |
Прямая видимость, атмосфера, поле зрения, ошибка наведения и уверенность идентификации |
| C2 и слияние |
Сопоставление, приоритет, наведение, неопределенность, событие и рабочий процесс оператора |
Контроль времени/координат, объяснимость, деградированный режим и аудиторский след |
2. Сопоставление наблюдений не является простым наложением
Два обнаружения нельзя объединять только потому, что они выглядят близко на карте. Система должна учитывать время, неопределенность позиции, скорость, пеленг, класс цели, покрытие сенсоров и историю трассы. Радиолокационная трасса и RF-пеленг могут поддерживать одно событие, не обеспечивая одинаковой точности позиции. Подтверждение EO/IR может относиться к трассе только после наведения, проверки цели в кадре и обратной связи сопровождения.
Логика слияния должна сохранять исходные наблюдения сенсоров наряду с объединенным событием. Операторам и расследователям нужно знать, какой сенсор внес вклад в каждый вывод и как уверенность менялась со временем.
Слияние сенсоров Counter-UAS: роли радара, RF и EO/IR, сопоставление и верификация
3. Основа координат и времени
Каждый сенсор должен быть правильно расположен и ориентирован. Проект должен определить датум, высотную привязку, единицы, соглашение о севере, знак, монтажные координаты и калибровку оси визирования. Когда радар и EO/IR устройства разнесены, должны использоваться их реальные широта, долгота и высота, а преобразование координат становится частью объема интеграции.
Время не менее важно. Время обнаружения, время измерения, время обновления, время отправки, положение устройства и время видео должны использовать заданный общий эталон. Возраст данных должен быть видимым или вычисляемым, чтобы система могла прогнозировать движущуюся цель, а не наводить камеру на старую позицию. Для детальных полей трасс, синхронизации координат и времени, команд управления устройствами и приемки наведения EO/IR прочитайте руководство по требованиям интерфейса C2 Counter-UAS.
4. Рабочий процесс от обнаружения к верификации
Надежный рабочий процесс начинается, когда радар формирует устойчивую трассу. C2 проверяет качество и приоритет и определяет, поддерживает ли событие RF-наблюдение или другой отчет сенсора. Затем выбирается EO/IR устройство на основе покрытия, доступности и приоритета задачи. Преобразование координат и прогноз цели формируют команду наведения. PTU перемещается и сообщает позицию; камера захватывает, подтверждает или отклоняет цель; результат прикрепляется к событию. Для выбора аппаратуры дальнего наведения см. руководство по выбору поворотно-наклонного блока.
Рабочий процесс должен определять, что происходит при неудаче подтверждения. Система может продолжать наведение, расширять поиск, выбрать другую камеру, снизить уверенность, сохранить событие только по радару или предупредить оператора. Поведение при отказе является частью проектирования слияния. Проекты, ориентированные на наведение радаром и визуальную верификацию, могут использовать руководство по быстрому реагированию слияния радар-зрение.
5. Функции MR2000 в рабочем процессе слияния
MR2000 поддерживает единое управление радаром, спектральным обнаружением, EO/IR и разрешенными устройствами реагирования. Он обеспечивает отображение на карте, списки целей, слияние трасс из нескольких источников, наведение EO/IR радаром, видеомониторинг и запись, электронные ограждения, уровни тревоги, ролевое управление пользователями, автоматический поиск и работу без оператора. Также он может воспроизводить трассы и синхронизированное видео для исторического анализа.
Эти функции поддерживают интегрированный операционный процесс. Они не устраняют проектную инженерию. Координаты устройств, калибровка радара и камер, параметры обработки целей, поведение обновления, правила потери цели, поля зрения камер, режимы сопровождения и условия автономного реагирования должны быть настроены и проверены для фактической установки.
6. Распространенные режимы отказа интеграции
Частые сбои слияния включают назначение пересекающихся или неопределенных ролей сенсоров, сопоставление наблюдений только потому, что значки близки на карте, трактовку идентичности RF-излучателя как физической идентичности цели, замену исходных наблюдений одной непрозрачной объединенной меткой, отсутствие записи изменений уверенности и продолжение обычных выводов после недоступности сенсора.
Еще один сбой является концептуальным: считать классификацию уверенностью. Метки радара, RF или AI должны содержать уверенность и подтверждающие доказательства. Визуальное подтверждение также может оставаться неоднозначным на большой дальности, в дымке, при низком контрасте или частичном перекрытии. Система должна сохранять неопределенность, показывать вклад каждого сенсора и поддерживать проверку оператором. Ошибки координат, времени, драйвера и управления устройствами следует тестировать в отдельном плане приемки интерфейса C2, а не дублировать здесь.
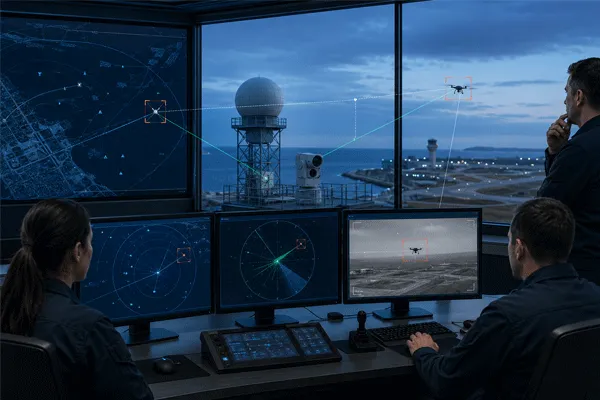
Слияние сенсоров Counter-UAS: роли радара, RF и EO/IR, сопоставление и верификация
7. Логика слияния и эксплуатационная приемка
Приемка должна проверять, создают ли роли сенсоров и логика сопоставления корректные и прослеживаемые события. Используйте репрезентативные сценарии с одной и несколькими целями, включая RF-молчаливые цели, RF-наблюдение без соответствующей радиолокационной трассы, пересечение двух трасс, отказ захвата камерой, конфликтующую классификацию, выпадение сенсора и восстановление. Измеряйте правильное сопоставление, ложное сопоставление, непрерывность ID трассы, время до верификации, переходы уверенности, поведение деградированного режима и полноту доказательств события.
Экспортируемая запись должна сохранять исходную радиолокационную трассу, RF-наблюдение при наличии, EO/IR видео или снимки, решение по объединенному событию, тревоги и действия оператора под общим ID события. Время интерфейса, преобразование координат, задержка команд и ошибка цели в кадре остаются обязательными проектными испытаниями, но их подробная спецификация относится к руководству по требованиям интерфейса C2 Counter-UAS.
Используйте Руководство по полевым испытаниям и приемке радара для определения геометрии испытаний и ответственности.
Заключение и призыв к действию
Многосенсорное слияние создает ценность, когда преобразует разные наблюдения в управляемый процесс принятия решения и доказательств. Архитектура должна учитывать ограничения каждого сенсора, сохранять исходные данные, управлять временем и координатами, замыкать контур наведения и оставаться понятной при отказах.
Для обзора многосенсорной архитектуры Midradar укажите объект и угрозу, существующее оборудование radar/RF/EO/IR, C2 или VMS, документы интерфейсов, требования к сети и кибербезопасности, рабочий процесс оператора и цели приемки. Midradar может подготовить предварительную матрицу ролей сенсоров, архитектуру потоков данных и список уточнений по интеграции.
ЧАВО
Может ли RF-обнаружение заменить радар?
Не для каждой угрозы. RF-обнаружение зависит от релевантных излучений; автономные или RF-молчаливые цели могут требовать некооперативного радиолокационного обнаружения.
Идентифицирует ли EO/IR каждую радиолокационную трассу?
Нет. Визуальное подтверждение зависит от прямой видимости, дальности, атмосферы, поля зрения, точности наведения, контраста и качества сопровождения.
Что следует хранить как доказательства события?
Как минимум исходные наблюдения сенсоров, объединенное событие, временные метки, ID трасс, тревоги, видео или снимки, действия оператора и состояние устройств, относящиеся к событию.
Как следует тестировать сопоставление сенсоров?
Используйте репрезентативные сценарии с одной и несколькими целями при известных времени и геометрии. Измеряйте правильные и ложные сопоставления, непрерывность ID трассы, обработку конфликтов и сохранение исходных наблюдений.
Что должно происходить, когда один сенсор становится недоступным?
C2 должен сообщить о неисправности, сохранить доступные данные, применить согласованный деградированный рабочий процесс, предотвратить неподтвержденные выводы и записать последовательность отказа и восстановления.


 09:42