Краткий обзор проекта
| Параметр |
Подробности |
| Отрасль |
Гражданская авиация / Деятельность аэропорта |
| Регион |
Северо-Восточная Азия |
| Окружающая среда |
Узловой аэропорт на побережье в регионе с высокой активностью птиц; расположен рядом с охраняемыми водно-болотными угодьями и эстуариями на пути основных миграционных маршрутов |
| Основная проблема |
Отсутствие обнаружения птиц в реальном времени ночью или при неблагоприятных погодных условиях; отсутствие возможности раннего обнаружения; отсутствие данных о численности стай |
| Развернутые радары |
2 × MR-RDT10K — радар для наблюдения за воздушным пространством на малых высотах |
| Развернутые камеры |
7 × MR-HTVC12035-2132 — дальнодействующая поворотная (PTZ) тепловизионная камера |
| Платформа |
Единая платформа управления рисками, связанными с птицами: отображение на ГИС-карте, зонирование рисков, автоматические оповещения, воспроизведение записей, статистика, интерфейс для планшета (для работы на летном поле) (Технические обозначения: модели и интерфейсы: GIS). |
| Срок реализации проекта |
24 месяца (12 месяцев на внедрение + 12 месяцев на сезонную оптимизацию) (Технические обозначения: значения спецификации: 24 m, 12 m). |
| Ключевой результат |
Круглосуточный всепогодный мониторинг птиц во всех зонах взлетно-посадочных полос с автоматической оценкой уровня риска и оперативным направлением выездных групп на места (Технические обозначения: значения спецификации: 24, 7). |
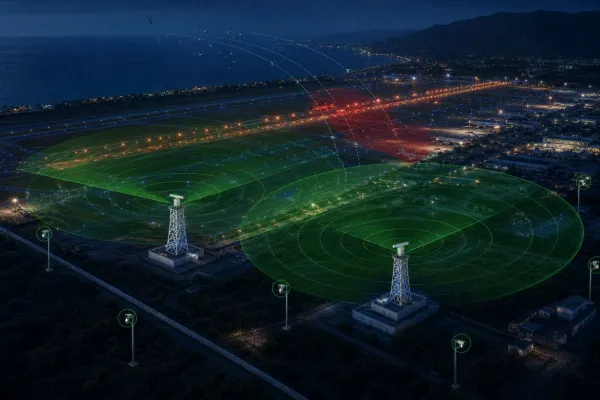
Общие сведения
Столкновения с птицами представляют собой одну из наиболее часто фиксируемых угроз безопасности полетов; эта проблема признана приоритетной такими организациями, как ИКАО (ICAO), ФАА (FAA) и EASA. Данный аэропорт является крупным международным узлом, расположенным в прибрежном районе Северо-Восточной Азии, где круглогодично наблюдается высокая активность птиц. Охраняемые водно-болотные угодья и эстуарии, находящиеся в непосредственной близости (в пределах нескольких километров) от взлетно-посадочных полос, создают постоянный фактор риска, который усиливается в периоды сезонной миграции, когда массовые перемещения птиц часто совпадают с пиковыми нагрузками на аэродром.
Существовавшая в аэропорту система контроля за птицами опиралась на наземное патрулирование, наблюдение с диспетчерской вышки и реагирование по факту обнаружения птиц. По мере роста интенсивности воздушного движения этот подход становился все менее эффективным в силу четырех основных ограничений:
· Отсутствие возможности контроля в ночное время и при плохой видимости: визуальное наблюдение не позволяет отслеживать перемещение птиц в темноте, тумане или во время дождя — условиях, при которых полеты продолжаются в штатном режиме.
· Недостаточная дальность обнаружения: к моменту визуального обнаружения птиц вблизи взлетно-посадочных полос времени для их отпугивания часто оказывалось недостаточно до того, как воздушное судно выходило на траекторию захода на посадку или начинало разбег при взлете.
· Отсутствие количественной оценки параметров стаи: у операторов не было систематических средств для определения плотности стаи, высоты полета или траектории движения, что делало оценку рисков субъективной и зависящей от конкретной смены.
· Отсутствие данных для принятия мер по изменению среды обитания: из-за отсутствия записей непрерывного наблюдения у аэропорта не было доказательной базы для целенаправленного проведения работ по устранению факторов, привлекающих птиц в периметр.
Наблюдалась тенденция к росту числа случаев столкновений с птицами, что приводило к повреждению воздушных судов, внеплановому техническому обслуживанию и задержкам рейсов. Переход на систему обнаружения на базе радаров с интеграцией данных от различных датчиков был признан необходимым для выполнения эксплуатационных требований и обязательств по обеспечению безопасности гражданской авиации в соответствии с документом ИКАО Doc 9137.
Принцип работы системы
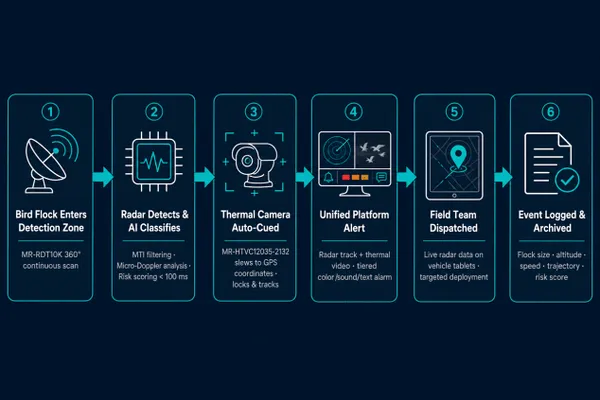
Внедренная система работает по алгоритму: «Обнаружение → Сопровождение и классификация → Оповещение и реагирование». Два радара MR-RDT10K обеспечивают непрерывный круговой (360°) обзор воздушного пространства. При обнаружении и классификации цели (птицы) система автоматически наводит ближайшую тепловизионную камеру MR-HTVC12035-2132 для визуальной верификации, активирует многоуровневую систему оповещения в диспетчерской и одновременно передает данные о траектории цели в реальном времени на планшеты выездных групп; сквозное время реакции — от момента обнаружения до отправки сигнала тревоги — составляет менее 100 мс. (Технические обозначения: значения спецификации: 100 m).
Решение
Два модуля MR-RDT10K установлены на 10-метровых разрушаемых опорах, расположенных так, чтобы обеспечить перекрывающееся покрытие всей территории взлетно-посадочной полосы и прилегающего воздушного пространства на малых высотах. Благодаря сочетанию механического сканирования по азимуту и цифрового формирования луча (DBF) по углу места, система MR-RDT10K обеспечивает непрерывный круговой (360°) обзор независимо от условий освещенности или погоды.
| Параметр |
Характеристика |
| Зона обзора по азимуту |
360° (непрерывный обзор) |
| Зона обзора по углу места |
От −5° до +60° |
| Максимальная высота обнаружения |
3000 м (Технические обозначения: значения спецификации: 3,000 m). |
| Дальность обнаружения (ЭПР 1 м² / класс «стая птиц») (Технические обозначения: модели и интерфейсы: RCS; значения спецификации: 1 m²). |
3,5 км – 20 км (Технические обозначения: значения спецификации: 3.5 km, 20 km). |
| Дальность обнаружения (ЭПР 0,01 м² / малоразмерная цель) (Технические обозначения: модели и интерфейсы: RCS; значения спецификации: 0.01 m²). |
1,5 км – 10 км (Технические обозначения: значения спецификации: 1.5 km, 10 km). |
| Диапазон скоростей целей |
1 м/с – 150 м/с (Технические обозначения: значения спецификации: 1 m, 150 m). |
| Точность измерения дальности (среднеквадратичная) |
≤ 5 м (Технические обозначения: значения спецификации: ≤ 5 m). |
| Точность измерения скорости (среднеквадратичная) |
≤ 0,5 м/с (Технические обозначения: значения спецификации: ≤ 0.5 m). |
| Угловая точность (азимут/угол места, среднеквадратичная) |
0,3° – 0,4° |
| Количество одновременно сопровождаемых целей |
≥ 200 целей |
| Время реакции системы (проектное значение) |
< 100 ms |
| Рабочий Температура |
От −40 °C до +55 °C |
| Степень защиты корпуса |
IP66 |
Алгоритмы MTI/GMTI подавляют отраженные сигналы от земной и водной поверхности, обеспечивая надежное обнаружение медленно движущихся целей с малой эффективной площадью рассеяния (ЭПР) — в том числе отдельных крупных птиц и небольших стай, которые остались бы незамеченными на фоне помех в обычных обзорных радарах. Система классификации на базе ИИ (модель MR-RDT10K) в режиме реального времени различает такие цели, как стаи птиц, отдельные птицы, БПЛА и пилотируемые летательные аппараты. Дополнительный уровень распознавания характеристик на основе микродоплеровского эффекта позволяет на этапе обработки сигнала отличать эхо-сигналы от БПЛА с вращающимися винтами от сигналов, создаваемых взмахами крыльев птиц, что существенно снижает количество ложных срабатываний, вызванных воздушными объектами, не являющимися птицами. (Технические обозначения: модели и интерфейсы: RCS).
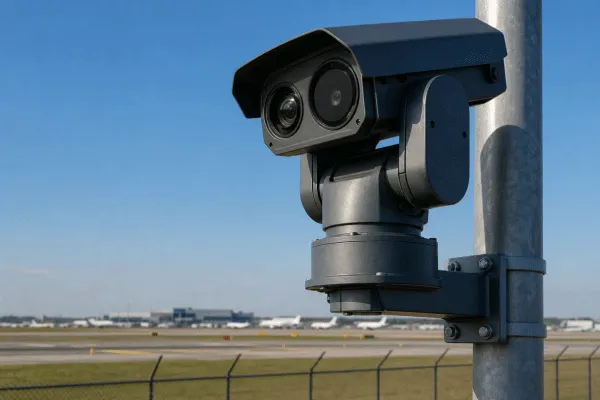
Семь тепловизионных PTZ-камер модели MR-HTVC12035-2132 размещены в пяти точках: три — на наземных мачтах, три — на крышах зданий и одна — на высокой вышке, что обеспечивает расширенную зону охвата наиболее активных коридоров миграции.
| Параметр |
Характеристика |
| Дальность обнаружения (транспортное средство / человек) |
21 км / 9 км (Технические обозначения: значения спецификации: 21 km, 9 km). |
| Тепловизионный сенсор |
Неохлаждаемый VOx, разрешение до 1280×1024 |
| Спектральный диапазон |
7,5–14 мкм (Технические обозначения: значения спецификации: 7.5, 14). |
| NETD |
45 мК (Технические обозначения: значения спецификации: 45 m). |
| Тепловизионный объектив |
25–325 мм, 13-кратный непрерывный зум, автофокус (Технические обозначения: значения спецификации: 25 mm, 325 mm). |
| Камера видимого диапазона |
2,1 Мп, CMOS-матрица 1/1,8″ (Технические обозначения: значения спецификации: 2.1 M). |
| Объектив камеры видимого диапазона |
4,3–141 мм, 30-кратный оптический зум (Технические обозначения: значения спецификации: 4.3 mm, 141 mm). |
| Минимальная освещенность |
0,0002 лк |
| PTZ: поворот |
0°–360° (непрерывное вращение) |
| Рабочий Температура |
От −35 °C до +60 °C |
| Степень защиты |
IP66, защитное покрытие (тройная защита) |
Тепловизионный канал обеспечивает надежное обнаружение целей в условиях полной темноты, дождя, тумана и прямой засветки солнцем — то есть в ситуациях, когда эффективность камер видимого диапазона снижается именно в период наибольшей активности мигрирующих стай. Благодаря дальности обнаружения транспортных средств в 21 км и дальности распознавания объектов размером с человека в 9 км, тепловизионная верификация позволяет эффективно отслеживать цели задолго до того, как птицы приблизятся к критически важной зоне взлетно-посадочной полосы. Наведение камеры полностью автоматизировано посредством интерфейса оптико-электронной интеграции системы Midradar: ближайший модуль разворачивается на GPS-координаты цели, захватывает ее и начинает сопровождение без участия оператора. (Технические обозначения: значения спецификации: 21 km, 9 km).
Единая платформа управления рисками столкновений с птицами
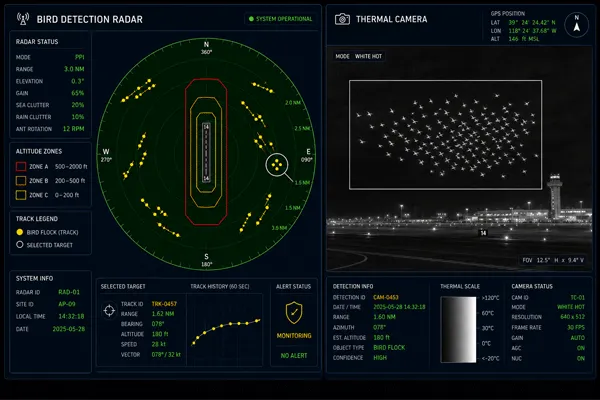
Интегрированная платформа обеспечивает полный набор функциональных возможностей для предотвращения столкновений воздушных судов с птицами в аэропорту:
· Единое отображение оперативной обстановки: данные радиолокационного сопровождения, тепловизионное и оптическое видеоизображение, информация о движении воздушных судов (интеграция с системой MLAT) и наложение зон риска — всё это представлено в едином интерфейсе оператора на базе ГИС (Технические обозначения: модели и интерфейсы: GIS).
· Управление зонами риска: сегменты взлетно-посадочной полосы и коридоры захода на посадку разделены на уровни по горизонтали и высоте; для каждого уровня можно настроить независимые пороговые значения для оповещения
· Регистрация данных о целях: каждое событие сопровождения фиксируется с указанием GPS-координат, высоты, дальности, скорости, курса, оценочного размера стаи и классификационной метки
· Оценка риска столкновения с птицами: расчет индекса риска в реальном времени с учетом размера стаи, скорости, высоты, траектории и близости к зонам действующих взлетно-посадочных полос
· Воспроизведение траекторий и статистика: доступ к полным историческим данным о перемещениях с возможностью выборки по зонам, времени и типу целей; автоматическое формирование отчетов для регуляторной документации и управления средой обитания
· Полевой интерфейс на планшетах: отображение радиолокационных целей в реальном времени на планшетах, установленных в автомобилях патрульных групп по отпугиванию птиц, что позволяет выполнять точечные действия без голосовой координации с диспетчерским центром
· Резервирование системы: использование резервных серверов обработки данных и отказоустойчивой сетевой архитектуры для исключения единых точек отказа
· Готовность к интеграции: наличие открытых интерфейсов для взаимодействия с системами ATIS, MLAT, платформами UAM и системами противодействия БПЛА
Архитектура системы
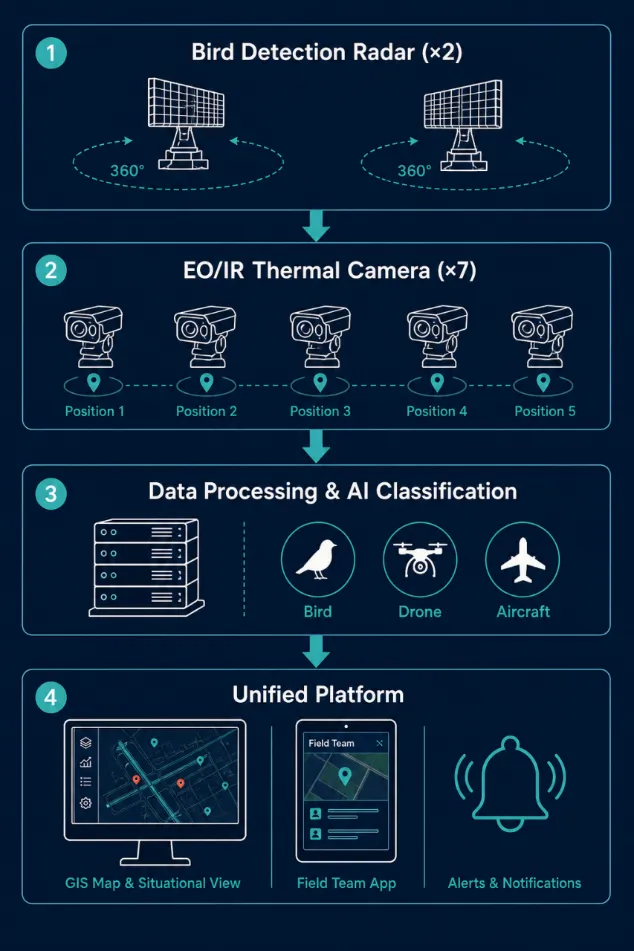
Особенности развертывания
Проектирование и сертификация разрушаемых конструкций: для обеих опорных конструкций MR-RDT10K перед установкой потребовались расчеты нагрузок, анализ последствий столкновения и проверка устойчивости основания; проектные решения были согласованы с администрацией аэропорта и органом гражданской авиации в соответствии с нормами безопасности полетов, касающимися разрушаемых конструкций.
Монтаж исключительно в ночное время: все работы по интеграции с действующей инфраструктурой связи аэропорта проводились в ночные технологические «окна» в течение нескольких месяцев. Это требовало координации действий службы управления воздушным движением, эксплуатационных служб и монтажной бригады для обеспечения непрерывности полетов.
Радиочастотная координация в условиях работы нескольких радаров: поскольку на объекте уже функционировали радары захода на посадку, контроля наземного движения и метеорологические радары, распределение частот для системы MR-RDT10K потребовало проведения полного моделирования распространения радиоволн и анализа радиочастотной обстановки на этапе детального проектирования, за которыми последовало официальное получение национальной лицензии на использование частот.
Сезонная оптимизация в течение 12 месяцев: после сдачи объекта в эксплуатацию был проведен специальный этап оптимизации. В его ходе выполнялась калибровка порогов чувствительности MR-RDT10K, настройка параметров оповещения о зонах риска и уточнение алгоритмов классификации на базе ИИ с учетом полного сезонного цикла реальной активности птиц (видового состава, сроков миграции, колебаний численности стай и графика работы аэропорта).
Результаты
После ввода в эксплуатацию и оптимизации системы аэропорт перешел от реактивного визуального наблюдения к проактивному управлению рисками, связанными с птицами, на основе данных — в любое время суток и при любых погодных условиях. В ходе этапа оптимизации были достигнуты и подтверждены следующие улучшения в организации работы:
· Непрерывный всепогодный контроль взлетно-посадочной полосы (ВПП): радиолокационная система обеспечивает обнаружение объектов в ночное время и в условиях плохой видимости (ранее не контролировавшихся), охватывая весь период работы аэропорта без привлечения дополнительного персонала.
· Увеличенная дальность раннего обнаружения: активность птиц теперь отслеживается еще до того, как стаи приблизятся к критически опасной зоне ВПП; это дает наземным службам время для применения мер по отпугиванию до начала движения воздушных судов, что представляет собой кардинальный отход от прежней реактивной модели.
· Единый порядок оповещения с градацией уровней угрозы: автоматизированная система многоуровневых оповещений пришла на смену неклассифицированным визуальным наблюдениям, позволяя принимать стандартизированные решения о мерах реагирования независимо от смены или погодных условий.
· Систематизированная регистрация каждого случая: каждое зафиксированное событие протоколируется с указанием оценочного размера стаи, высоты, скорости, траектории полета и уровня риска, что обеспечивает объективную картину происшествий, которую невозможно было получить при визуальном наблюдении.
· Целевое направление выездных групп: патрульные автомобили, отвечающие за отпугивание птиц, направляются в места возникновения реальной угрозы на основе данных радара в реальном времени, а не следуют по фиксированным маршрутам патрулирования.
· База данных сезонной активности птиц: в ходе 12-месячного периода оптимизации были получены непрерывные данные о пространственном и временном распределении активности птиц, что обеспечило администрации аэропорта информационную базу для принятия решений по управлению средой обитания на прилегающей к аэропорту территории.
Примечание: количественные показатели, включая снижение частоты столкновений и уровень ложных срабатываний системы, подлежат постоянному анализу со стороны администрации аэропорта и регулируются требованиями конфиденциальности. Данные об эксплуатационных характеристиках будут обновлены после получения соответствующего разрешения.
Часто задаваемые вопросы
Зачем нужен радар — могут ли тепловизионные камеры самостоятельно обнаруживать птиц в аэропорту?
Тепловизионные камеры весьма эффективны для визуальной верификации и идентификации объектов на малых дистанциях, однако они не способны обеспечить всепогодное обнаружение в объеме воздушного пространства, охватывающем всю территорию аэропорта. Система MR-RDT10K предназначена для непрерывного сканирования пространства в радиусе многих километров — в том числе в условиях полной темноты или нулевой видимости, когда любые системы на базе камер сталкиваются с фундаментальными физическими ограничениями. Оценка плотности стай, построение карты распределения объектов по высоте и одновременное отслеживание сотен целей во всем воздушном пространстве аэропорта — это задачи, решаемые с помощью радиолокации. Сочетание радиолокационного обнаружения и верификации данных с помощью тепловизионных камер является общепринятым стандартом для профессиональных систем предотвращения столкновений воздушных судов с птицами в аэропортах.
Каким образом система MR-RDT10K одновременно различает птиц, воздушные суда и беспилотные летательные аппараты?
Модуль классификации на базе ИИ (MR-RDT10K) обеспечивает различение нескольких категорий целей — стай птиц, отдельных птиц, БПЛА и воздушных судов — с использованием одного датчика. Распознавание характеристик микродоплеровского сигнала позволяет на этапе его обработки отличать эхо-сигналы от БПЛА с вращающимися винтами от сигналов, создаваемых взмахами крыльев птиц. На экран может выводиться информация о движении воздушных судов, получаемая от существующей инфраструктуры MLAT (многопозиционной системы наблюдения), что обеспечивает комплексное представление воздушной обстановки; при необходимости оператор может отключить отображение этих данных. Такой многоуровневый подход призван минимизировать количество ложных срабатываний, вызванных воздушными объектами, не являющимися птицами, в ходе штатной работы аэропорта.
Как выполняется калибровка пороговых значений для предотвращения ложных срабатываний?
В ходе 12-месячного этапа оптимизации все параметры оповещения калибруются с учетом данных о реальной активности птиц в конкретном аэропорту за полный сезонный цикл. Учитываются такие факторы, как видовой состав местной орнитофауны, типичная численность стай, сроки миграции и график использования активных взлетно-посадочных полос. В результате формируется конфигурация системы, адаптированная к условиям конкретного объекта (в отличие от стандартных заводских настроек), что позволяет найти оптимальный баланс между чувствительностью обнаружения и частотой ложных срабатываний для данных условий эксплуатации.
Может ли система взаимодействовать с уже имеющимся оборудованием для отпугивания птиц и перспективными системами противодействия БПЛА?
Да. Стандартные интерфейсы системы Midradar поддерживают подключение акустических, лазерных и пиротехнических средств отпугивания, что позволяет автоматически активировать имеющееся оборудование при обнаружении активности птиц с помощью радара. Платформа также предоставляет открытые интерфейсы интеграции с системами ATIS, операционными платформами UAM и системами противодействия БПЛА, обеспечивая архитектурную совместимость инвестиций в систему обнаружения птиц с общей стратегией аэропорта по управлению воздушным пространством на малых высотах.


