Инженерный выбор на основе динамики полезной нагрузки, точности прямой видимости, ветровой нагрузки, интеграционных и приёмочных испытаний
Один панорамно-наклонная установка (PTU) для дальнего наблюдения не следует выбирать только по массе полезной нагрузки. Полное решение зависит от геометрии полезной нагрузки, центра тяжести, момента инерции, площади ветровой нагрузки, профиля движения, стабильности линии визирования, интерфейсов, жесткости установки и приемочных доказательств, требуемых для установленной системы.
Это различие особенно важно, когда PTU несет видимую камеру с длинным фокусным расстоянием, тепловизор, лазерный дальномер или многосенсорный кожух, либо когда координаты радара используются для наведения камеры. В таких применениях небольшие механические ошибки, ошибки калибровки и синхронизации могут превратиться в большой промах по цели.
Поэтому задача состоит не в поиске самой быстрой платформы или платформы с максимальной грузоподъемностью. Нужно доказать, что установленная сборка способна перемещаться, успокаиваться, наводиться и сопровождать реальную полезную нагрузку в пределах требуемой ошибки линии визирования при заданной среде и рабочем цикле.
| Краткий ответ: начните с полного варианта нагрузки полезной нагрузки. Затем определите качество движения, точность наведения и слежения, ветровые и конструктивные условия, интерфейсы и временную синхронизацию, а также доказательства FAT/SAT. Сравнивайте семьи PTU только после того, как эти требования будут зафиксированы. |
1. Начните с полного случая нагрузки полезной нагрузки
Вес полезной нагрузки — это только первый входной параметр. Два сборочных узла с одинаковой массой могут оказывать совершенно разные требования к крутящему моменту, инерции, ветру и зазорам. Поставщику необходима полная установленная конфигурация, включая кронштейны, корпуса, петли кабелей, осветители, лазерные модули и любые элементы, которые движутся вместе с полезной нагрузкой.
| Ввод расчетного случая нагрузки |
Что нужно поставщику |
| Масса |
Общая установленная масса, включая камеру, объектив, тепловой модуль, лазер, корпус, кронштейны, петли кабеля и аксессуары. |
| Центр тяжести |
Координаты относительно осей панорамирования и наклона в каждой соответствующей конфигурации полезной нагрузки. |
| Размеры и конверт |
Внешние размеры, выдвижение объектива, зазор для обслуживания, рабочий диапазон и возможные точки столкновения. |
| Момент инерции |
Измеренная или рассчитанная инерция относительно обеих осей, или достаточные данные CAD, чтобы поставщик мог её рассчитать. |
| Прогнозируемая площадь ветра |
Фронтальная и боковая область при характерных азимутальных и угловых положениях, включая крышки и солнцезащитные щиты. |
| Силы кабеля и шланга |
Маршрутизация, радиус изгиба, кручение, сопротивление, положение разъема и требования к непрерывному вращению. |
| Крепежный интерфейс |
Шаг резьбы болта, геометрия адаптера, жесткость, плоскостность, ориентация при установке и доступная структура. |
| Изменения конфигурации |
Перемещение объектива, смена фильтров, выдвижные части, движущиеся аксессуары или альтернативные комбинации датчиков. |
Серьезный запрос на предложение должен включать модель CAD полезной нагрузки или чертеж с указанием размеров, который поддерживает расчет по нагрузочному случаю. Утверждение типа «вес камеры: 30 кг» недостаточно для инженерного одобрения.
2. Центр тяжести определяет непрерывный крутящий момент
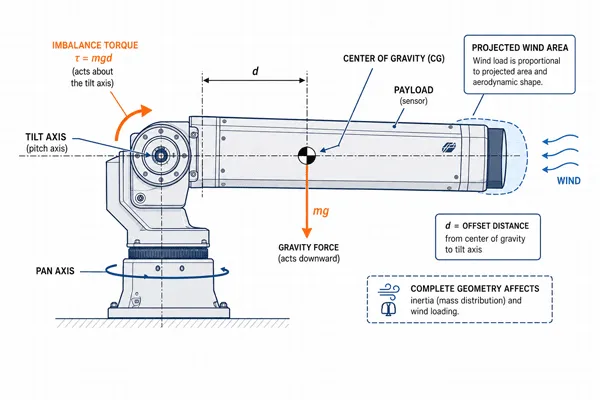
Когда центр тяжести полезной нагрузки смещен относительно оси наклона, гравитация создает постоянный момент неуравновешенности. Мотор, редуктор, подшипники и конструкция должны выдерживать эту нагрузку до учета ускорения, трения или ветра.
| Иллюстративный расчет первого порядка: крутящий момент дисбаланса T = масса полезной нагрузки m × ускорение свободного падения g × смещение центра тяжести d. Для полезной нагрузки массой 30 кг со смещением 0,30 м T составляет примерно 30 × 9,81 × 0,30 = 88 Н·м. Это не характеристика продукта и не учитывает трение, ускорение, ветер или инженерный запас. |
Как выбрать панорамно-наклонное устройство для долгого диапазона EO/IR и отслеживания с помощью радара
Противовес может снизить постоянную нагрузку на привод, улучшить управление на малой скорости и сохранить тепловой запас. Однако способ балансировки необходимо проверить на всем требуемом диапазоне наклона, с выдвижением объектива и в пределах зоны обслуживания. Противовес, который улучшает балансировку, но вызывает помехи или чрезмерно увеличивает инерцию, не является приемлемым решением.
3. Момент инерции управляет ускорением и остановкой
Момент инерции описывает, насколько сильно полезная нагрузка сопротивляется угловому ускорению. Масса, расположенная далеко от оси вращения, вносит непропорционально большой вклад, поэтому длинный корпус может быть труднее ускорить и стабилизировать, чем компактная полезная нагрузка того же веса.
| Динамическая связь: крутящий момент разгона = момент инерции × угловое ускорение. Необходимый приводной крутящий момент также включает дисбаланс, трение, воздействие ветра и определённый инженерный запас. |
Полезная мера эффективности закупки — это не максимальная скорость разгрузки. Это время, необходимое для перемещения через репрезентативный угол с фактической или динамически эквивалентной нагрузкой и затем оставаться в пределах указанного диапазона ошибки наведения без чрезмерного превышения, колебаний или теплового снижения характеристик.
4. Максимальная скорость наведения не является показателем качества слежения
PTU может вращаться быстро и все же плохо справляться с отслеживанием медленной, далекой или маневрирующей цели. Скорость, ускорение, плавность на низких скоростях и поведение при установке должны быть указаны и протестированы отдельно.
| Параметр |
Почему это важно |
| Максимальная скорость поворота |
Время грубого перемещения; это не доказывает усадки, плавности или точности слежения. |
| Минимальная устойчивой скоростью |
Способность следовать медленному угловому движению без рывков, проскальзываний, «охоты» или видимых искажений изображения. |
| Разрешение по скорости |
Насколько точно контроллер может соответствовать целевой угловой скорости. |
| Ускорение и замедление |
Командованный профиль движения, пиковый крутящий момент, риск превышения и структурное возбуждение. |
| Время установления |
Время с момента команды или окончания движения до того момента, пока линия видимости остается в пределах заданной погрешности. |
| Рабочий цикл |
Допустимый режим работы, окружающие условия, предел непрерывного движения и тепловое снижение характеристики. |
| Поведение разворота |
Люк, мертвый ход и переходная ошибка при изменении направления. |
| Запрос на тест от покупателя: требуется проведение теста перемещения и установки с использованием представительных углов, производственного контроллера и фактической или динамически эквивалентной полезной нагрузки. Определите допустимый диапазон ошибок, период выдержки и тепловое состояние перед тестированием. |
5. Определение терминов точности PTU: разрешающая способность vs повторяемость vs точность наведения
Эти термины часто используются взаимозаменяемо, но они измеряют разные свойства. Мелкий прирост команды или счетчик энкодера не доказывает, что оптическая линия видимости будет достигать заданного направления точно, повторяемо или без дрожания.
| термин точности PTU |
Определение |
| Разрешение команд |
Наименьшее приращение позиции, которое контроллер может запросить или представить. |
| Разрешение энкодера |
Наименьшее увеличение позиции, измеренное устройством обратной связи. |
| Абсолютная точность наведения |
Разница между командной и фактической линией наблюдения в пределах рабочего диапазона. |
| Повторяемость |
Способность возвращаться к той же линии зрения при указанных направлениях, нагрузках и условиях окружающей среды. |
| Зазор / мертвая зона |
Потеря движения или интервал обратного действия команды, вызванный передачей, упругостью или логикой управления. |
| Поселение группы |
Допустимая остаточная ошибка наведения после перемещения и время, в течение которого она должна оставаться внутри диапазона. |
| Дрожание линии видимости |
Кратковременное угловое или визуальное движение во время неподвижного состояния или слежения. |
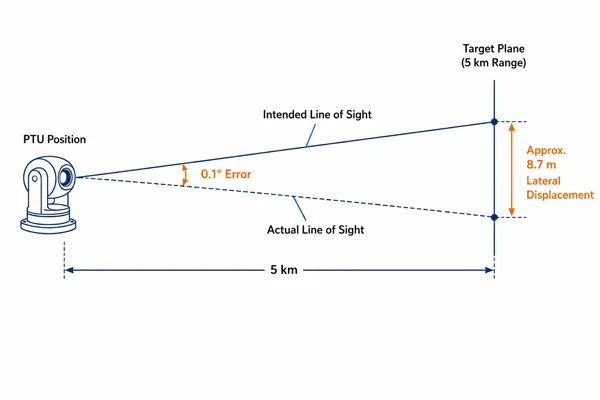
Система может заявлять очень высокое разрешение энкодера, но при этом иметь низкую абсолютную точность наведения из-за ошибки редуктора, монтажных допусков, изгиба мачты, смещения визирной оси или теплового дрейфа. В спецификации должны быть указаны требуемый результат для системы и метод испытания для каждого показателя.
Как выбрать панорамно-наклонное устройство для долгого диапазона EO/IR и отслеживания с помощью радара
6. Дальнодействующая оптика увеличивает механические и калибровочные ошибки
Длинное фокусное расстояние сужает поле зрения. Это повышает детализацию цели, но также делает более заметными ошибку линии визирования, конструкционные вибрации и люфт. Радарная подсказка, которая помещает цель в широкое поле зрения, может полностью потерять ее после перехода камеры на узкое поле зрения.
Свяжите оптическое требование с требованием к PTU, определив:
- необходимое поле зрения на стадиях обнаружения, распознавания и идентификации;
- допустимое смещение цели в пределах самого узкого рабочей зоны обзора;
- допустимая дрожь линии видимости во время стационарного наблюдения и непрерывного сопровождения;
- возможности стабилизации изображения камеры или подвеса и условия, при которых она остается эффективной;
- обратная связь по состоянию масштабирования и того, меняется ли система управления коэффициентами указания или слежения в зависимости от фокусного расстояния;
- влияние перемещения объектива, движения фокуса, фильтров и подвижных аксессуаров на центр тяжести и оптическую ось.
Для контекста полезной нагрузки, просмотрите Midradarсемейства электро-оптических продуктовОкончательное утверждение PTU все еще требует фактической геометрии полезной нагрузки и оптических режимов работы.
7. Ветровая нагрузка, жесткость крепления и прогиб конструкции
Внешние полезные нагрузки действуют как паруса. Аэродинамическая сила примерно увеличивается пропорционально квадрату скорости ветра, в то время как результирующий крутящий момент зависит от проекции площади, коэффициента сопротивления и расстояния от оси вращения. PTU не может компенсировать гибкую мачту, слабый адаптер или подвижный защитный кожух.
| Иллюстративная первичная зависимость: Силу ветра можно оценить как F = 0,5 × плотность воздуха × коэффициент сопротивления × проекционная площадь × скорость ветра². Вклад момента зависит от плеча силы. Окончательный проект требует учета фактической геометрии, условий установки и заданных эксплуатационных и предельных значений ветра. |
Структурный обзор должен включать:
- максимальная рабочая скорость ветра для полной эффективности наведения и отслеживания;
- выживательный ветер, когда блок припаркован, заблокирован или обесточен;
- проектируемая площадь при характерных углах панорамирования и наклона;
- жесткость мачты, башни, адаптера, крепежа и монтажной пластины;
- естественные частоты и возможное возбуждение с помощью команд мотора, ветра или вибрации транспортного средства;
- тяг кабеля, изгиб корпуса, жесткость крепления объектива и движение защитного покрытия;
- Дрожание на основе изображения, измеренное с использованием реального фокусного расстояния и типичных ветровых условий.
Механически прочный PTU, установленный на гибком столбе, все равно может создавать непригодные изображения. Рассматривайте фундамент, мачту, адаптер, PTU и полезную нагрузку как одну структуру прямой видимости.
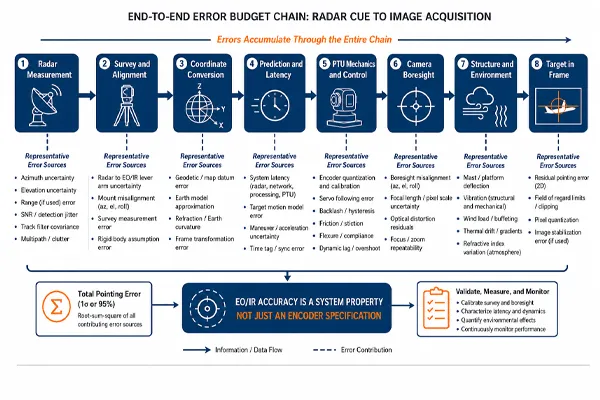
8. Отслеживание с помощью радара требует оценки общей погрешности
Наведение с радара на камеру объединяет несколько систем координат, временных отсчетов и механических элементов. Конечная погрешность на линии видимости является свойством системы; её нельзя определить только по спецификации энкодера PTU.
| Источник ошибки |
Типичный вклад |
Действие проверки |
| Радарное измерение |
Дальность, азимут, возвышение, фильтрация трекера и неопределенность состояния цели. |
Подтвердите точность или ковариацию экспорта, обновите поведение и условия тестирования. |
| Обследование и выравнивание |
Положение радара, ориентация установки, северная привязка и обследование мачты. |
Используйте обмеренные координаты, а также соглашения по ориентации объектов и определения знаков. |
| Преобразование координат |
Геодезические, картографические, радарные, локальные декартовы, PTU и камерыные системы координат. |
Дата документа, опорная высота, единицы измерения, формулы и тестовые случаи. |
| Прогнозирование и задержка |
Движение цели во время задержки датчика, сети, обработки и актуатора. |
Измерьте временные метки и распределение задержки; проверьте прогноз по сравнению с представительным целевым движением. |
| Механика и управление PTU |
Абсолютная точность, воспроизводимость, люфт, установление и задержка обратной связи. |
Проверяйте фактическую полезную нагрузку под разными углами, направлениями, скоростями и температурными состояниями. |
| Осевая линия камеры |
Механическая юстировка, внутреннее смещение карданного подвеса, состояние объектива и тепловое смещение. |
Калибруйте на заданных уровнях увеличения и записывайте модель коррекции. |
| Структура и окружающая среда |
Отклонение мачты, вибрация, ветер, движение транспортного средства и термическое движение. |
Проверяйте с опрошенными объектами или кооперативными целями при соответствующих условиях. |
Как выбрать панорамно-наклонное устройство для долгого диапазона EO/IR и отслеживания с помощью радара
При вводе в эксплуатацию следует использовать обследованные опорные точки или кооперативные цели и охватить несколько углов азимута и места. Поправка, измеренная в одном направлении, может не отражать весь рабочий диапазон.
| Нужна проектно-специфичная таблица ошибок радар-камера? Отправьте точность радарa, определения системы координат, расположение датчиков, данные о задержке, производительность PTU, информацию о наводке камеры и требуемый критерий нахождения цели в кадре команде по интеграции Midradar. |
9. Интерфейсы, обратная связь по положению и синхронизация времени
Спецификация интерфейса должна описывать функциональное поведение, а не только название транспорта или протокола. Ethernet, RS-422/485, Pelco-D/P, ONVIF и API производителя могут быть полезны, но ни одно из этих обозначений само по себе не доказывает эффективность радарного наведения.
Для интегрированного сопровождения проверьте:
- абсолютное позиционирование панорамирования и наклона, а не только команды скорости влево/вправо/вверх/вниз;
- обратная связь о положении в реальном времени с отметками времени, задокументированными единицами и соглашениями о знаках;
- подтверждение команд, коды неисправностей, отчетность о состоянии и поведение при восстановлении;
- настраиваемое ускорение, замедление, ограничения скорости, ограничения перемещения и аварийная остановка;
- синхронизация времени через NTP, PTP или другой заданный системный часовой механизм;
- Доступ API к смещениям калибровки, сопоставлению координат и состоянию контроллера;
- аутентификация, контроль ролей, защищённая передача данных, ведение журнала и управление версиями программного обеспечения.
Для проектирования коммуникационных путей и быстрого реагирования используйте отдельный руководство по ответам для radar-vision PTZЭта статья по-прежнему сосредоточена на механическом выборе, точности прицеливания и доказательствах принятия.
10. Экологические и жизненные требования
Рейтинг IP описывает защиту корпуса от твердых предметов и воды при определенных испытаниях. Он сам по себе не доказывает устойчивость к солевому туману, долгосрочную защиту от коррозии, обледенение, характеристики при ветре, выживаемость при ударе или надежный холодный запуск.
| требование |
Вопросы для уточнения |
| Степень защиты от проникновения |
Применимый уровень IEC 60529 и покрывает ли он всю установленную систему, разъемы и кабельные вводы. |
| Температура |
Рабочие, хранение и температуры при холодном запуске; нагреватели, вентиляторы, время прогрева и поведение при термическом снижении мощности. |
| Соляной туман / коррозия |
Материалы, система покрытия, крепёжные элементы, защита разъёмов, дренаж и применимый циклический тест на соляной туман. |
| Ветер |
Операционные и предельные условия выживания, положение складирования, торможение/блокировка и снижение производительности при скорости ветра. |
| Удар и вибрация |
Спектры, оси, продолжительность, условия монтажа и функциональные проверки после испытаний, специфичные для установки. |
| Дождь, пыль, лед и конденсат |
Щетки или покрытия, дренаж, противообледенительные средства, обогреватели, уплотнения и требования к обслуживанию. |
| Энергия и ЭМС |
Диапазон напряжений, пусковой ток, заземление, защита от перенапряжений/молний, требования к эмиссии и устойчивости. |
| Поддержка жизненного цикла |
Интервалы обслуживания, смазка, калибровка, запасные части, поддержка программного обеспечения, устаревание и время ремонта. |
11. Определите заводские и приемочные испытания на объекте до заключения контракта
Полезная программа приемки сочетает механические, контрольные, оптические и системные измерения. Испытательная установка, полезная нагрузка, экологические пределы, метод измерения, критерии приемки/отказа, данные для сохранения и процедура повторного тестирования должны быть согласованы до заключения контракта.
| Тест |
Рекомендуемое измерение |
Сцена |
| Проверка полезной нагрузки |
Измерьте фактическую массу, центр тяжести, размеры, проекцию ветровой площади и прокладку кабеля. |
Фабрика |
| Поворачивать и стабилизировать |
Перемещайтесь через согласованные углы и измеряйте время, чтобы оставаться внутри указанной зоны видимости. |
Фабрика |
| Отслеживание минимальной скорости |
Измерьте плавность изображения и стабильность угловой скорости на самой низкой требуемой скорости. |
Фабрика |
| Обратимость и повторяемость |
Подходите к эталонным углам с обеих сторон и количественно оценивайте мертвую зону и ошибку возврата. |
Фабрика |
| Абсолютное указание |
Сравните заданную и измеренную линию видимости для характерных положений панорамирования/наклона. |
Фабрика / Сайт |
| Тепловая эксплуатация |
Повторяйте критические испытания после холодного пуска, прогрева и продолжительной работы, где это требуется. |
Фабрика |
| Интерфейс и обратная связь |
Проверьте команды, отметки времени, статус, ошибки, пределы, доступ к калибровке и версии программного обеспечения. |
Фабрика / Сайт |
| Калибровка прицела |
Выравняйте систему PTU/камеру по измеренным ориентирам на заданных уровнях увеличения. |
Сайт |
| Радарная наводка |
Измерьте время захвата и эффективность нахождения цели в кадре, используя характерное движение цели. |
Сайт |
| Ветер / структурная реакция |
Измерьте стабильность линии видимости при согласованных условиях ветра или эквивалентных возмущений. |
Сайт |
| Результаты жизненного цикла |
Подтвердите наличие руководств, чертежей, документов по интерфейсу, запасных частей, обучения, журналов данных и плана поддержки. |
Фабрика / Сайт |
| Скачиваемый инструмент проекта: Используйте технический паспорт Midradar PTU RFQ и контрольный список FAT/SAT для сбора инженерных данных перед запросом обязательной рекомендации. Предоставьте имеющуюся у вас информацию; Midradar может выявить отсутствующие поля. |
12. Используйте структурированный рабочий процесс выбора PTU
Как выбрать панорамно-наклонное устройство для долгого диапазона EO/IR и отслеживания с помощью радара
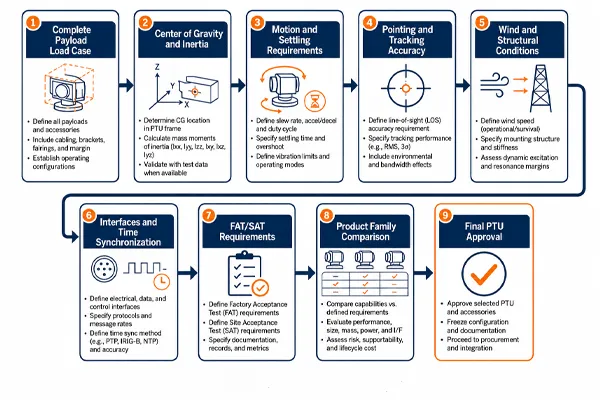
Рабочий процесс — это карта решений статьи. Разделы 1-3 определяют нагрузку и механический режим нагрузки; Раздел 4 фиксирует характеристики движения; Разделы 5-8 определяют точность визуальной линии и бюджет ошибок радиолокационного наведения; Разделы 7 и 10 устанавливают ограничения на окружающую среду и конструкцию; Раздел 9 фиксирует интерфейсы и временные параметры; Раздел 11 определяет доказательства FAT/SAT. Только после этого следует использовать Разделы 14-15 для сравнения семейств PTU и выпуска полного RFQ.
Такая последовательность не позволяет проекту выбрать PTU по номинальной грузоподъемности, а затем обнаружить, что установленная сборка не может успокаиваться, сопровождать медленные цели, сохранять стабильность узкого поля зрения, выдерживать воздействие среды или интегрироваться с системой управления.
13. Выбирайте семейство продуктов только после утверждения расчетного случая
Сопоставление с семейством изделий должно следовать инженерной проверке, а не заменять ее. Сравните фактическую массу полезной нагрузки, центр тяжести, инерцию, проецируемую ветровую площадь, требования к скорости и успокоению, бюджет ошибки наведения, экологический класс, интерфейсы и рабочий цикл с утвержденной поставщиком нагрузочной областью. Номинальная грузоподъемность является лишь одним входным параметром.
Если рассматривается семейство PTU Midradar, запросите письменное подтверждение по заполненному листу данных RFQ и предлагаемой монтажной конструкции. Окончательное утверждение должно указывать точный контроллер, конфигурацию энкодеров, схему кабелей, экологические опции и приемочное испытание.
14. Используйте технический паспорт PTU RFQ в качестве передачи инженерной документации
Перенесите полный набор данных, геометрию, инерцию, ветер, интерфейс и поля FAT/SAT в редактируемый лист данных PTU RFQ. В статье должно быть объяснено, почему каждый ввод имеет значение; рабочий лист должен фиксировать значения проекта, ответы поставщиков и неразрешенные предположения. Не утверждайте PTU на основе заявления вроде «вес камеры: 30 кг».
Заключение
PTU следует выбирать как часть полноценной системы линии визирования, а не как изолированное моторизованное крепление. Масса полезной нагрузки, центр тяжести, инерция, ветровая площадь, жесткость конструкции, профиль движения, оптическое поле зрения, ошибка наведения, интерфейсы и приемочные доказательства влияют на то, будет ли установленная система работать.
Для слежения EO/IR, наведенного радаром, решающий вопрос не «Сколько килограммов может нести PTU?» А «Может ли установленная система перемещать, наводить и отслеживать реальную нагрузку с требуемой погрешностью линии видимости в заданной среде и режиме работы?»
Запросить обзор размеров и радиолокационного наведения PTU
Отправьте в Midradar заполненный лист данных RFQ, CAD-модель или размеры полезной нагрузки, сведения о центре тяжести, ветровых и монтажных условиях, требуемом движении и точности, границе интерфейса и ожиданиях FAT/SAT. Затем техническая команда сможет оценить механический нагрузочный случай, риски интеграции и доказательства, необходимые до утверждения модели.
Используйте ресурсы Midradar по техническая поддержка и ресурсы для настройки или свяжитесь с командой проекта, чтобы отправить пакет данных.
ЧАВО
Можно ли выбирать PTU только по максимальной массе полезной нагрузки?
Нет. Масса — лишь один из входных параметров. Смещение центра тяжести, инерция, ветровая площадь, ускорение, рабочий цикл, жесткость конструкции и требования к линии визирования могут быть не менее важны.
Что важнее: точность наведения или повторяемость?
Для радарного наведения требуются оба показателя. Точность определяет, насколько близко камера наводится к заданной линии визирования; повторяемость показывает, возвращается ли она к ней стабильно. Ни один из этих показателей не заменяет системную съемку, калибровку визирной оси и проверку.
Почему длинный объектив затрудняет выбор PTU?
Длиннофокусный объектив обычно увеличивает длину полезной нагрузки, инерцию и ветровую площадь, одновременно сужая поле зрения. Поэтому механические вибрации, люфт и небольшие угловые ошибки становятся заметнее и с большей вероятностью выводят цель за пределы изображения.
Должны ли радар, PTU и видеосистема использовать один источник времени?
Следует использовать синхронизированное время или документированную архитектуру синхронизации. Точные временные метки уменьшают ошибки прогнозирования и преобразования координат, особенно для быстрых или маневрирующих целей.
Какое приемочное испытание PTU наиболее полезно?
Наиболее информативным является сквозное испытание перемещения, успокоения и радарного наведения с фактической полезной нагрузкой. Оно должно измерять ошибку линии визирования, время захвата цели, повторяемость и эффективность сопровождения в согласованных условиях.


 13:42